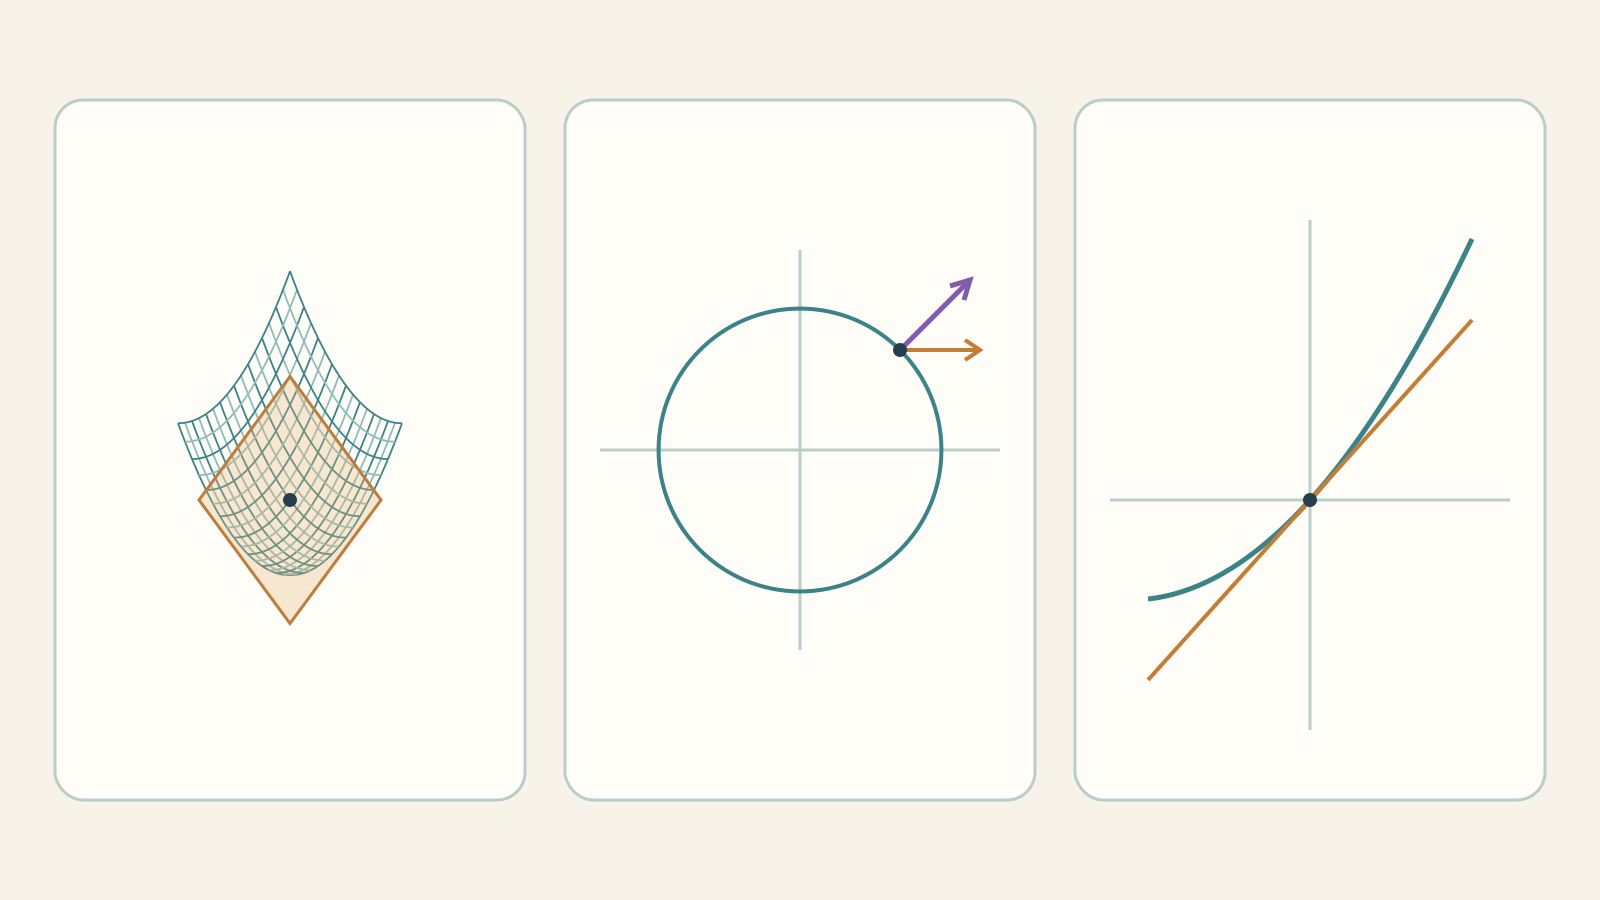
La etapa anterior controlaba todos los caminos próximos. Ahora: ¿puede un plano reemplazar la superficie con error pequeño frente a la distancia? Las parciales miden dos pendientes, el gradiente las reúne y la diferenciabilidad garantiza un modelo lineal en toda dirección. No son afirmaciones equivalentes.
Laboratorio: parciales, gradiente y plano tangente · Índice del recorrido
1. Parciales: mover una coordenada cada vez
fₓ(a,b)=lim_h→0 [f(a+h,b)−f(a,b)]/h
fᵧ(a,b)=lim_k→0 [f(a,b+k)−f(a,b)]/k
En un punto interior se permiten incrementos pequeños de ambos signos. Para fₓ fija y=b; para fᵧ fija x=a. Son derivadas ordinarias de secciones, no cambios simultáneos de todas las entradas.
El símbolo ∂ recuerda que las demás variables quedan fijas. En el borde pueden faltar derivadas bilaterales: no las reemplaces silenciosamente por unilaterales.
2. Cálculo completo: x²+xy+2y²
f(x,y)=x²+xy+2y²
fₓ=2x+y; fᵧ=x+4y
f(1,1)=4; fₓ(1,1)=3; fᵧ(1,1)=5
Respecto a x: 2x, luego y porque es fija, luego cero. Respecto a y: cero, x, 4y. En P=(1,1) las dos secciones tienen pendientes distintas.
[f(a+h,b)−f(a,b)]/h=2a+b+h→2a+b
[f(a,b+k)−f(a,b)]/k=a+4b+2k→a+4b
Las últimas líneas verifican la definición. Términos en h o k desaparecen en el límite; no anules el incremento antes de simplificar el cociente.
3. Dos tangentes a secciones no bastan
vₓ=(1,0,fₓ(P)); vᵧ=(0,1,fᵧ(P))
ℓₓ(t)=(a+t,b,f(P)+t fₓ(P))
ℓᵧ(t)=(a,b+t,f(P)+t fᵧ(P))
Las tangentes de secciones tienen tres componentes y no suelen ser paralelas a ejes horizontales: cambia la altura. Determinan un plano candidato, sin controlar todos los desplazamientos del plano.
Es el mismo obstáculo que en límites: unas direcciones no controlan todos los incrementos. Hace falta diferenciabilidad.
4. Diferenciabilidad: error de orden menor que distancia
r=√(h²+k²)
f(a+h,b+k)=f(a,b)+Ah+Bk+R(h,k)
lim_(h,k)→(0,0) R(h,k)/r=0
A=fₓ(a,b); B=fᵧ(a,b)
Una parte lineal debe describir todo desplazamiento pequeño. R→0 solo no basta: hace falta R=o(r). Diferenciabilidad implica continuidad, parciales y unicidad del modelo. Las parciales solas no bastan.
Criterio suficiente: parciales existentes y continuas en un entorno implican diferenciabilidad. Separa desplazamiento horizontal y vertical y aplica valor medio.
R=[fₓ(a+ξh,b+k)−fₓ(a,b)]h
+[fᵧ(a,b+ηk)−fᵧ(a,b)]k; 0<ξ,η<1
|R|/r≤|fₓ(a+ξh,b+k)−fₓ(P)|+|fᵧ(a,b+ηk)−fᵧ(P)|→0
La continuidad de parciales es suficiente, no necesaria. x²sin(1/x), nula en x=0 e independiente de y, es diferenciable en origen pues |f|≤r²; su parcial x contiene −cos(1/x) y no es continua allí.
5. Continua con parciales, pero no diferenciable
f(x,y)=xy/√(x²+y²), (x,y)≠(0,0); f(0,0)=0
|xy|≤(x²+y²)/2 ⇒ |f|≤r/2→0
fₓ(0,0)=fᵧ(0,0)=0
f(t,t)=|t|/√2
|f(t,t)−0|/√(t²+t²)=1/2
Ambos ejes dan cero: parciales nulas en origen. La cota prueba continuidad. El candidato lineal es nulo, pero el error relativo diagonal queda en 1/2: falla diferenciabilidad.
‖u‖=1; f(tu)=|t|u₁u₂
lim_t→0⁺ f(tu)/t=u₁u₂
lim_t→0⁻ f(tu)/t=−u₁u₂
Si u₁u₂≠0, falta la direccional bilateral. Una diferencia central daría cero para todo h y ocultaría la cúspide. El laboratorio separa cocientes derecho e izquierdo.
6. Incluso todas las direccionales pueden no bastar
g(x,y)=x³/(x²+y²), (x,y)≠(0,0); g(0,0)=0
|g|≤|x|≤r ⇒ g→0
gₓ(0,0)=1; gᵧ(0,0)=0
‖u‖=1 ⇒ g(tu)=t u₁³ ⇒ Dᵤg(0,0)=u₁³
Existen todas las direccionales bilaterales, sin dependencia lineal de la dirección. El producto de parciales con u da u₁, no u₁³. La fórmula exige diferenciabilidad; no puede presuponerla.
u=(1/√2,1/√2)
Dᵤg=1/(2√2)≠1/√2=∇g·u
L(h,k)=h
|g(t,t)−t|/√(t²+t²)=1/(2√2)
El error relativo no tiende a cero: g no es diferenciable en origen. El laboratorio no dibuja un plano tangente solo porque existan parciales.
7. Plano tangente y vector normal
P=(a,b)
T(x,y)=f(a,b)+fₓ(a,b)(x−a)+fᵧ(a,b)(y−b)
N=(−fₓ(P),−fᵧ(P),1)
N·(x−a,y−b,z−f(P))=0
Es el modelo de diferenciabilidad en coordenadas de la gráfica. N es ortogonal a (1,0,fₓ) y (0,1,fᵧ): productos nulos. El gradiente (fₓ,fᵧ) vive en el plano de entradas; el normal a la gráfica tiene tres componentes. Son distintos.
f=x²+xy+2y²; P=(1,1)
T=4+3(x−1)+5(y−1)=3x+5y−4
N=(−3,−5,1)
El plano pasa por (1,1,4) y contiene ambas tangentes de secciones. Es tangente porque el polinomio es diferenciable; la construcción formal no bastaba en los contraejemplos.
8. Gradiente y crecimiento máximo
Si f es diferenciable en P, el cambio en una dirección unitaria es el siguiente producto escalar. Esta hipótesis es esencial, como muestran los contraejemplos.
∇f(P)=(fₓ(P),fᵧ(P))
‖u‖=1; Dᵤf(P)=lim_t→0 [f(P+tu)−f(P)]/t
Dᵤf(P)=∇f(P)·u
Sustituye (h,k)=tu en el desarrollo diferencial. El resto o(|t|), dividido entre t, tiende a cero por ambos lados. La dirección debe ser unitaria: un vector más largo escala la derivada respecto de t por su longitud.
g=∇f(P)≠0
Dᵤf=g·u≤‖g‖‖u‖=‖g‖
u_max=g/‖g‖; u_min=−g/‖g‖
max Dᵤf=‖g‖; min Dᵤf=−‖g‖
Cauchy–Schwarz da máximo crecimiento por el gradiente y descenso opuesto. Para x²+xy+2y² en (1,1), g=(3,5), norma √34 y dirección máxima (3,5)/√34. Si g=0 y f es diferenciable, todas las direccionales son cero: sin dirección privilegiada de primer orden.
Esto usa distancia euclídea y coordenadas con escalas comparables. Cambiar unidades o escalas cambia desplazamiento unitario y dirección numérica de máximo crecimiento.
9. Por qué el gradiente es normal a los niveles
f(γ(t))=c
0=(d/dt)f(γ(t))=∇f(γ(t))·γ′(t)
La altura no cambia en un nivel. Para γ regular, la cadena hace al gradiente ortogonal a γ′. Si f es C¹ y el gradiente no nulo, el nivel es localmente curva regular y el gradiente una normal.
f=x²+y²; ∇f=(2x,2y)
f=c>0 ⇒ x²+y²=c
(2x,2y)·(−y,x)=0
En circunferencias el gradiente es radial y (−y,x) tangente. En origen el gradiente es nulo y el nivel cero es un punto, sin normal privilegiada. Gradiente nulo no distingue cuenco, colina y silla.
10. Regla de la cadena: se mueven ambas variables
z(t)=f(x(t),y(t))
dz/dt=fₓ(x(t),y(t))x′(t)+fᵧ(x(t),y(t))y′(t)
No es una parcial: x e y varían juntas. Requiere f diferenciable y curva derivable. Es producto de gradiente y velocidad, sin exigir velocidad unitaria.
f=x²+xy+2y²; x=t; y=t²
f(t,t²)=t²+t³+2t⁴
z′(1)=2+3+8=13
∇f(1,1)·(1,2)=(3,5)·(1,2)=13
Cálculo directo y cadena coinciden. Fijar y daría solo fₓ=3 y perdería la contribución del movimiento de y.
11. Diferencial, variaciones y errores de medida
df=fₓ(P)dx+fᵧ(P)dy
Δf=df+o(√(dx²+dy²))
|df|≤|fₓ(P)|εₓ+|fᵧ(P)|εᵧ
Si |dx|≤εₓ y |dy|≤εᵧ, la cota controla error lineal. No garantiza por sí sola error real a incrementos finitos: incluye resto o declara primer orden.
f=x²+xy+2y²; P=(1,1)
df=3dx+5dy
εₓ=0.02; εᵧ=0.01 ⇒ |df|≤0.11
R=dx²+dx·dy+2dy²
|R|≤0.0004+0.0002+0.0002=0.0008
|Δf|≤0.1108
El resto polinómico exacto da aquí garantía finita. 0,11 solo era estimación lineal. Unidades de fₓ: salida dividida por unidad de x; análogo para fᵧ.
12. Segundas parciales y orden de derivación
fₓₓ=∂ₓ(fₓ); fₓᵧ=∂ᵧ(fₓ)
fᵧₓ=∂ₓ(fᵧ); fᵧᵧ=∂ᵧ(fᵧ)
f=x²+xy+2y² ⇒ fₓₓ=2; fₓᵧ=fᵧₓ=1; fᵧᵧ=4
Convención: fₓᵧ deriva primero en x y luego en y. Segundas derivadas continuas en un entorno garantizan igualdad de mixtas por Schwarz. Su mera existencia en el punto no basta.
q(x,y)=xy(x²−y²)/(x²+y²), (x,y)≠(0,0); q(0,0)=0
qₓ(0,y)=−y; qᵧ(x,0)=x
qₓᵧ(0,0)=−1; qᵧₓ(0,0)=1
Las restricciones salen de cocientes; una derivación más da valores distintos. No contradice Schwarz: falla continuidad de segundas. Este ejemplo adicional es teórico; los ocho casos del laboratorio están en el selector.
13. Ejemplo completo de aproximación y resto
f=x²+xy+2y²; P=(1,1); Q=(1.02,0.99)
h=0.02; k=−0.01
f(P)=4; ∇f(P)=(3,5)
L(Q)=4+3·0.02+5·(−0.01)=4.01
f(Q)=1.0404+1.0098+1.9602=4.0104
f(Q)−L(Q)=0.0004
El plano predice primer orden, no valor exacto. Para todo (h,k), resto h²+hk+2k². Dividir incrementos entre dos divide resto entre cuatro y cociente resto/distancia entre dos.
|h²+hk+2k²|≤(5/2)(h²+k²)
|R|/√(h²+k²)≤(5/2)√(h²+k²)→0
La cota vale en toda dirección y prueba diferenciabilidad. Una gráfica de error sobre una sola recta no bastaría.
14. El laboratorio: observar sin deducir de más
Elige modelo, P y dirección unitaria u. Compara parciales exactas, ∇f·u y direccional analítica. El botón gradiente elige crecimiento máximo solo si diferenciable y gradiente no nulo; el ortogonal da pendiente nula al primer orden.
Reduce h y separa cocientes hacia P+hu y P−hu. Diferencias centrales son estimaciones, no otras definiciones: pueden dar cero en cúspides. El error relativo debe anularse en todas las direcciones, no solo la elegida.
En origen de los contraejemplos no se dibuja plano; solo aparece el candidato en errores. Fuera del origen son regulares y vuelve el plano. Superficies y niveles son muestras; clasificaciones matemáticas. Después: extremos con restricciones.
Ejercicios: intenta antes de revelar
1. Calcula parciales de x³y²+sin y.
Mostrar la solución razonada
y fija: fₓ=3x²y². x fija: fᵧ=2x³y+cos y. sin y solo contribuye a la segunda.
2. Verifica fₓ(1,1) por definición para x²+xy+2y².
3. ¿Qué gradiente y normal a gráfica en (1,1)?
Mostrar la solución razonada
Para f=x²+xy+2y², ∇f=(3,5) está en ℝ². Una normal a gráfica es N=(−3,−5,1) en ℝ³. Vectores distintos.
4. Escribe plano tangente de x²+xy+2y² en (1,1).
Mostrar la solución razonada
Polinomio diferenciable: f=4,fₓ=3,fᵧ=5. T=4+3(x−1)+5(y−1)=3x+5y−4, que da 4 en (1,1).
5. Con ∇f=(3,5), calcula Dᵤf para u=(3/5,4/5).
Mostrar la solución razonada
Suponiendo diferenciabilidad, ‖u‖=1 y Dᵤf=3·3/5+5·4/5=29/5=5,8. No sumes simplemente parciales.
6. ¿Por qué v=(3,4) da 29 en lugar de 5,8?
Mostrar la solución razonada
La curva P+tv tiene rapidez 5. Derivada en t: ∇f·v=29; por unidad de distancia divide entre 5, normalizando u=v/5.
7. ¿Máximo crecimiento y pendiente nula para g=(3,5)?
Mostrar la solución razonada
Para f diferenciable, u_max=(3,5)/√34 y máximo √34. La ortogonal (−5,3)/√34 da producto 0: información de primer orden.
8. ¿Gradiente nulo implica extremo?
Mostrar la solución razonada
No. Para x²−y² en origen ∇f=0, valores positivos en eje x y negativos en y. Es una silla; hace falta estudiar más.
9. Para xy/r en origen, ¿una diferencia central prueba direccional cero?
Mostrar la solución razonada
No. A 45°, f(tu)=|t|/2: cociente derecho 1/2, izquierdo −1/2. Falta direccional bilateral aunque toda central dé 0.
10. Existen todas las direccionales de x³/r²: ¿basta?
Mostrar la solución razonada
No. En origen Dᵤf=u₁³ pero ∇f·u=u₁. Para u=(1/√2,1/√2): 1/(2√2) y 1/√2; dependencia no lineal y resto relativo no nulo.
11. Aproxima f(1,02;0,99) para f=x²+xy+2y² y halla error.
Mostrar la solución razonada
Desde P=(1,1), Δx=0,02,Δy=−0,01. L=4+3·0,02−5·0,01=4,01. Exacto 4,0104; error 0,0004=Δx²+ΔxΔy+2Δy².
12. Con x=t,y=t², calcula derivada de x²+xy+2y² en t=1.
Mostrar la solución razonada
Velocidad (1,2), gradiente (3,5): 3·1+5·2=13. Directamente, derivada de t²+t³+2t⁴: 2t+3t²+8t³, que da 13 en 1.
Antes: límites y continuidad multivariables · Índice del recorrido