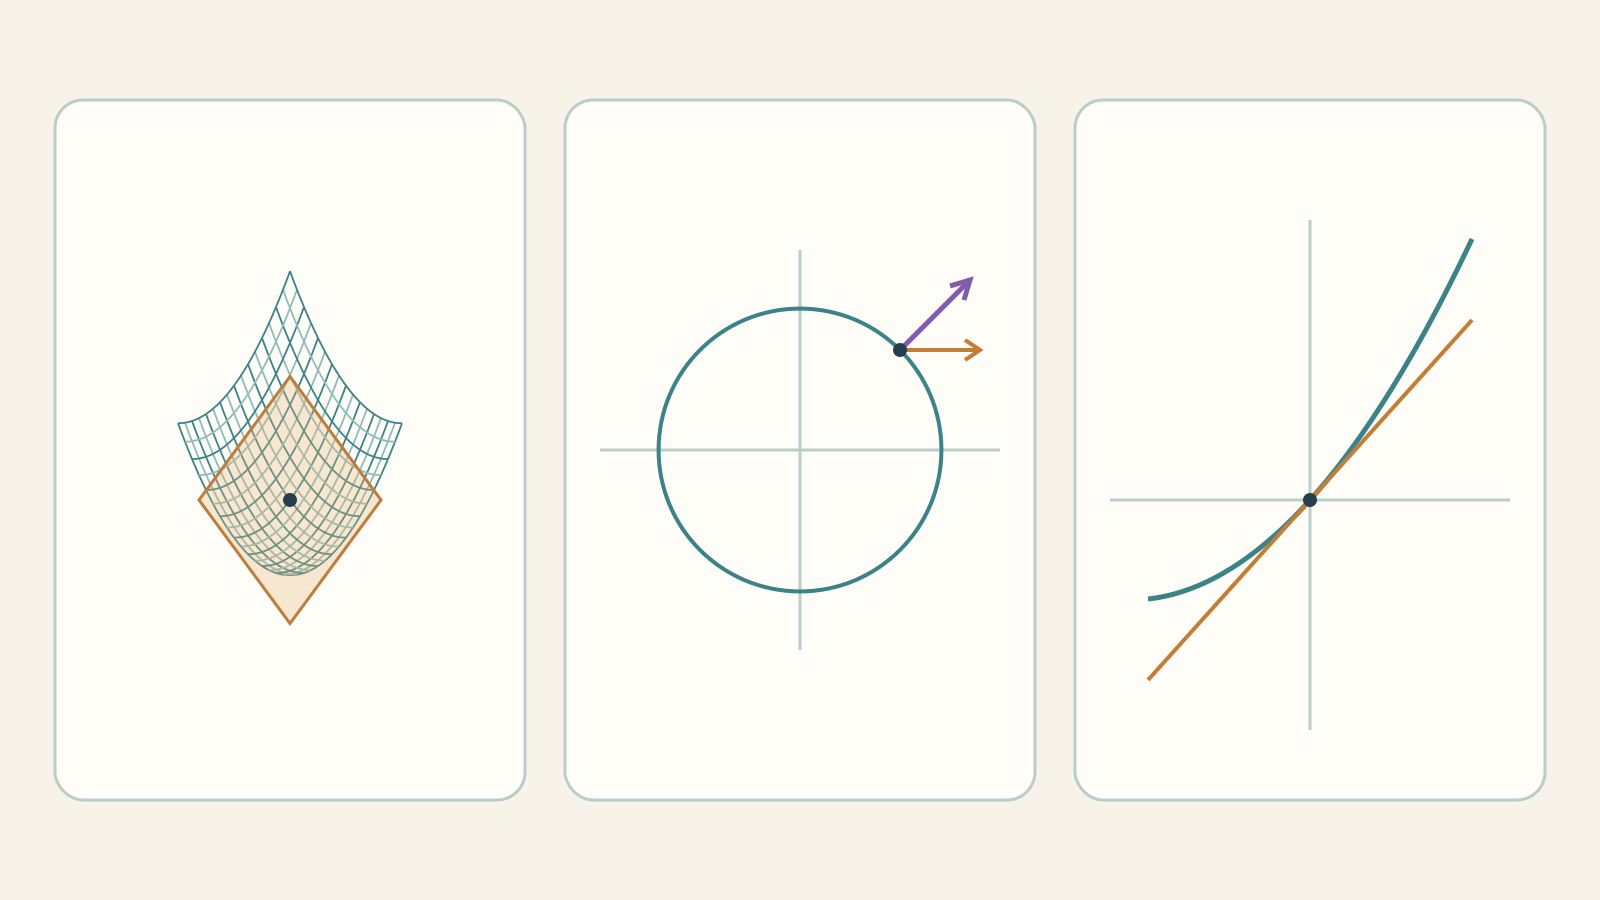
L’étape précédente contrôlait tous les chemins proches. Peut-on maintenant remplacer la surface par un plan avec erreur petite devant la distance ? Les partielles mesurent deux pentes, le gradient les rassemble, la différentiabilité garantit un modèle linéaire dans toutes les directions. Ces notions ne sont pas équivalentes.
Laboratoire : dérivées partielles, gradient et plan tangent · Index du parcours
1. Partielles : une coordonnée à la fois
fₓ(a,b)=lim_h→0 [f(a+h,b)−f(a,b)]/h
fᵧ(a,b)=lim_k→0 [f(a,b+k)−f(a,b)]/k
Au point intérieur du domaine, les petits incréments des deux signes sont permis. Pour fₓ fixer y=b ; pour fᵧ fixer x=a. Ce sont des dérivées ordinaires de sections, pas une variation simultanée des entrées.
Le symbole ∂ rappelle que les autres variables restent fixes. Au bord, les dérivées bilatérales peuvent manquer : ne pas les remplacer implicitement par des unilatérales.
2. Calcul complet : x²+xy+2y²
f(x,y)=x²+xy+2y²
fₓ=2x+y; fᵧ=x+4y
f(1,1)=4; fₓ(1,1)=3; fᵧ(1,1)=5
Par rapport à x : 2x, puis y car y est fixe, puis zéro. Par rapport à y : zéro, x, 4y. En P=(1,1), les deux sections ont des pentes différentes.
[f(a+h,b)−f(a,b)]/h=2a+b+h→2a+b
[f(a,b+k)−f(a,b)]/k=a+4b+2k→a+4b
Les dernières lignes vérifient la définition. Les termes en h ou k disparaissent à la limite ; ne pas annuler l’incrément avant de simplifier le quotient.
3. Deux tangentes aux sections ne suffisent pas
vₓ=(1,0,fₓ(P)); vᵧ=(0,1,fᵧ(P))
ℓₓ(t)=(a+t,b,f(P)+t fₓ(P))
ℓᵧ(t)=(a,b+t,f(P)+t fᵧ(P))
Les tangentes aux sections ont trois composantes et ne sont pas généralement parallèles aux axes horizontaux : la hauteur varie. Elles déterminent un plan candidat, sans contrôler tous les déplacements du plan.
Même obstacle que pour les limites : quelques directions ne contrôlent pas tous les incréments. Il faut la différentiabilité.
4. Différentiabilité : erreur négligeable devant la distance
r=√(h²+k²)
f(a+h,b+k)=f(a,b)+Ah+Bk+R(h,k)
lim_(h,k)→(0,0) R(h,k)/r=0
A=fₓ(a,b); B=fᵧ(a,b)
Une partie linéaire doit décrire tous les petits déplacements. R→0 seul ne suffit pas : il faut R=o(r). Différentiabilité implique continuité, partielles et unicité du modèle. Les partielles seules ne suffisent pas.
Critère suffisant : des partielles existantes et continues dans un voisinage impliquent différentiabilité. Séparer le déplacement en étapes horizontale et verticale, puis utiliser les accroissements finis.
R=[fₓ(a+ξh,b+k)−fₓ(a,b)]h
+[fᵧ(a,b+ηk)−fᵧ(a,b)]k; 0<ξ,η<1
|R|/r≤|fₓ(a+ξh,b+k)−fₓ(P)|+|fᵧ(a,b+ηk)−fᵧ(P)|→0
La continuité des partielles est suffisante, non nécessaire. x²sin(1/x), nulle sur x=0 et indépendante de y, est différentiable à l’origine car |f|≤r² ; sa partielle en x contient −cos(1/x) et n’y est pas continue.
5. Continue avec partielles, mais non différentiable
f(x,y)=xy/√(x²+y²), (x,y)≠(0,0); f(0,0)=0
|xy|≤(x²+y²)/2 ⇒ |f|≤r/2→0
fₓ(0,0)=fᵧ(0,0)=0
f(t,t)=|t|/√2
|f(t,t)−0|/√(t²+t²)=1/2
Les axes donnent zéro : partielles nulles à l’origine. La borne prouve aussi la continuité. Le candidat linéaire est nul, mais l’erreur relative diagonale reste 1/2 : pas de différentiabilité.
‖u‖=1; f(tu)=|t|u₁u₂
lim_t→0⁺ f(tu)/t=u₁u₂
lim_t→0⁻ f(tu)/t=−u₁u₂
Si u₁u₂≠0, la directionnelle bilatérale manque. Une différence centrée donnerait zéro pour tout h, masquant la pointe. Le laboratoire sépare quotients droit et gauche.
6. Même toutes les directionnelles peuvent ne pas suffire
g(x,y)=x³/(x²+y²), (x,y)≠(0,0); g(0,0)=0
|g|≤|x|≤r ⇒ g→0
gₓ(0,0)=1; gᵧ(0,0)=0
‖u‖=1 ⇒ g(tu)=t u₁³ ⇒ Dᵤg(0,0)=u₁³
Toutes les directionnelles bilatérales existent sans dépendance linéaire en direction. Le produit scalaire des partielles avec u donne u₁, pas u₁³. La formule exige la différentiabilité : on ne peut la présupposer.
u=(1/√2,1/√2)
Dᵤg=1/(2√2)≠1/√2=∇g·u
L(h,k)=h
|g(t,t)−t|/√(t²+t²)=1/(2√2)
L’erreur relative ne tend pas vers zéro : g n’est pas différentiable à l’origine. Le laboratoire ne trace pas un plan tangent sur la seule existence des partielles.
7. Plan tangent et vecteur normal
P=(a,b)
T(x,y)=f(a,b)+fₓ(a,b)(x−a)+fᵧ(a,b)(y−b)
N=(−fₓ(P),−fᵧ(P),1)
N·(x−a,y−b,z−f(P))=0
C’est le modèle de différentiabilité dans les coordonnées du graphe. N est orthogonal à (1,0,fₓ) et (0,1,fᵧ), avec produits scalaires nuls. Le gradient (fₓ,fᵧ) est dans le plan des entrées ; le normal au graphe a trois composantes. Vecteurs distincts.
f=x²+xy+2y²; P=(1,1)
T=4+3(x−1)+5(y−1)=3x+5y−4
N=(−3,−5,1)
Le plan passe par (1,1,4) et contient les deux tangentes aux sections. Il est vraiment tangent car le polynôme est différentiable ; la construction formelle ne suffisait pas dans les contre-exemples.
8. Gradient et croissance maximale
Si f est différentiable en P, la variation dans une direction unitaire est le produit scalaire suivant. Cette hypothèse est essentielle, comme le montrent les contre-exemples.
∇f(P)=(fₓ(P),fᵧ(P))
‖u‖=1; Dᵤf(P)=lim_t→0 [f(P+tu)−f(P)]/t
Dᵤf(P)=∇f(P)·u
Substituer (h,k)=tu dans le développement différentiel. Le reste o(|t|), divisé par t, tend vers zéro des deux côtés. La direction doit être unitaire : un vecteur plus long multiplie la dérivée en t par sa longueur.
g=∇f(P)≠0
Dᵤf=g·u≤‖g‖‖u‖=‖g‖
u_max=g/‖g‖; u_min=−g/‖g‖
max Dᵤf=‖g‖; min Dᵤf=−‖g‖
Cauchy–Schwarz donne croissance maximale suivant le gradient, décroissance opposée. Pour x²+xy+2y² en (1,1), g=(3,5), norme √34, direction maximale (3,5)/√34. Si g=0 et f différentiable, toutes les directionnelles sont nulles : pas de direction privilégiée au premier ordre.
Le raisonnement utilise distance euclidienne et coordonnées à échelles comparables. Changer unités ou échelles change déplacement unitaire et direction numérique de croissance maximale.
9. Pourquoi le gradient est normal aux niveaux
f(γ(t))=c
0=(d/dt)f(γ(t))=∇f(γ(t))·γ′(t)
La hauteur ne change pas sur un niveau. Pour γ régulière, la chaîne rend le gradient orthogonal à γ′. Si f est C¹ et le gradient non nul, le niveau est localement une courbe régulière et le gradient une normale.
f=x²+y²; ∇f=(2x,2y)
f=c>0 ⇒ x²+y²=c
(2x,2y)·(−y,x)=0
Sur les cercles, gradient radial et (−y,x) tangent. À l’origine le gradient est nul et le niveau zéro est un point, sans normale privilégiée. Gradient nul ne distingue pas bol, colline et selle.
10. Règle de la chaîne : les deux variables bougent
z(t)=f(x(t),y(t))
dz/dt=fₓ(x(t),y(t))x′(t)+fᵧ(x(t),y(t))y′(t)
Ce n’est pas une partielle : x et y varient ensemble. Il faut f différentiable et une courbe dérivable. C’est le produit scalaire gradient–vitesse, sans exiger une vitesse unitaire.
f=x²+xy+2y²; x=t; y=t²
f(t,t²)=t²+t³+2t⁴
z′(1)=2+3+8=13
∇f(1,1)·(1,2)=(3,5)·(1,2)=13
Calcul direct et chaîne concordent. Fixer y donnerait seulement fₓ=3, en perdant la contribution du mouvement de y.
11. Différentielle, variations et erreurs de mesure
df=fₓ(P)dx+fᵧ(P)dy
Δf=df+o(√(dx²+dy²))
|df|≤|fₓ(P)|εₓ+|fᵧ(P)|εᵧ
Si |dx|≤εₓ et |dy|≤εᵧ, la borne contrôle l’erreur linéaire. Elle ne garantit pas seule l’erreur réelle à incréments finis : inclure le reste ou annoncer le premier ordre.
f=x²+xy+2y²; P=(1,1)
df=3dx+5dy
εₓ=0.02; εᵧ=0.01 ⇒ |df|≤0.11
R=dx²+dx·dy+2dy²
|R|≤0.0004+0.0002+0.0002=0.0008
|Δf|≤0.1108
Le reste polynomial exact donne ici une garantie finie. 0,11 seul était seulement l’estimation linéaire. Unités de fₓ : sortie divisée par unité de x ; idem pour fᵧ.
12. Partielles secondes et ordre des dérivations
fₓₓ=∂ₓ(fₓ); fₓᵧ=∂ᵧ(fₓ)
fᵧₓ=∂ₓ(fᵧ); fᵧᵧ=∂ᵧ(fᵧ)
f=x²+xy+2y² ⇒ fₓₓ=2; fₓᵧ=fᵧₓ=1; fᵧᵧ=4
Convention : fₓᵧ dérive d’abord en x, puis y. Des dérivées secondes continues dans un voisinage garantissent l’égalité des mixtes par Schwarz. Leur seule existence au point ne suffit pas.
q(x,y)=xy(x²−y²)/(x²+y²), (x,y)≠(0,0); q(0,0)=0
qₓ(0,y)=−y; qᵧ(x,0)=x
qₓᵧ(0,0)=−1; qᵧₓ(0,0)=1
Les deux restrictions viennent des quotients, puis une dérivation donne des valeurs distinctes. Aucune contradiction avec Schwarz : continuité des secondes non satisfaite. Exemple théorique supplémentaire ; les huit cas du laboratoire sont listés au sélecteur.
13. Exemple complet d’approximation et de reste
f=x²+xy+2y²; P=(1,1); Q=(1.02,0.99)
h=0.02; k=−0.01
f(P)=4; ∇f(P)=(3,5)
L(Q)=4+3·0.02+5·(−0.01)=4.01
f(Q)=1.0404+1.0098+1.9602=4.0104
f(Q)−L(Q)=0.0004
Le plan prévoit le premier ordre, pas la valeur exacte. Pour tout (h,k), reste h²+hk+2k². Diviser les incréments par deux divise le reste par quatre et le rapport reste/distance par deux.
|h²+hk+2k²|≤(5/2)(h²+k²)
|R|/√(h²+k²)≤(5/2)√(h²+k²)→0
La borne vaut dans toutes les directions et prouve donc la différentiabilité. Un graphe d’erreur sur une seule droite ne suffirait pas.
14. Le laboratoire : observer sans conclure abusivement
Choisir modèle, P et direction unitaire u. Comparer partielles exactes, ∇f·u et directionnelle analytique. Le bouton gradient choisit la croissance maximale seulement si différentiable et gradient non nul ; l’orthogonal donne pente nulle au premier ordre.
Réduire h et séparer quotients vers P+hu et P−hu. Les différences centrées sont des estimations, pas d’autres définitions : elles peuvent être nulles sur une pointe. L’erreur relative doit s’annuler dans toutes les directions, pas seulement celle choisie.
À l’origine des contre-exemples, aucun plan : le candidat apparaît seulement dans les erreurs. Hors origine, ces fonctions deviennent régulières et le plan revient. Surfaces et niveaux échantillonnés, classifications mathématiques. Ensuite : extrema avec contraintes.
Exercices : essayer avant de révéler
1. Calculer les partielles de x³y²+sin y.
Afficher la solution expliquée
y fixé : fₓ=3x²y². x fixé : fᵧ=2x³y+cos y. sin y contribue seulement à la seconde.
2. Vérifier fₓ(1,1) par définition pour x²+xy+2y².
3. Quel gradient et quelle normale au graphe en (1,1) ?
Afficher la solution expliquée
Pour f=x²+xy+2y², ∇f=(3,5) est dans ℝ². Une normale au graphe est N=(−3,−5,1) dans ℝ³. Vecteurs distincts.
4. Écrire le plan tangent de x²+xy+2y² en (1,1).
Afficher la solution expliquée
Polynôme différentiable : f=4,fₓ=3,fᵧ=5. T=4+3(x−1)+5(y−1)=3x+5y−4, valant 4 en (1,1).
5. Avec ∇f=(3,5), calculer Dᵤf pour u=(3/5,4/5).
Afficher la solution expliquée
Si f différentiable, ‖u‖=1 et Dᵤf=3·3/5+5·4/5=29/5=5,8. Ne pas simplement additionner les partielles.
6. Pourquoi v=(3,4) donne-t-il 29 au lieu de 5,8 ?
Afficher la solution expliquée
La courbe P+tv a vitesse 5. Dérivée en t : ∇f·v=29 ; par unité de distance, diviser par 5 et prendre u=v/5.
7. Croissance maximale et direction de pente nulle pour g=(3,5) ?
Afficher la solution expliquée
Si f différentiable, u_max=(3,5)/√34 et maximum √34. L’orthogonale (−5,3)/√34 donne produit nul : information de premier ordre.
8. Gradient nul implique-t-il un extremum ?
Afficher la solution expliquée
Non. Pour x²−y² à l’origine ∇f=0, valeurs positives sur x et négatives sur y. C’est une selle ; il faut poursuivre l’étude.
9. Pour xy/r à l’origine, une différence centrée prouve-t-elle une directionnelle nulle ?
Afficher la solution expliquée
Non. À 45°, f(tu)=|t|/2 : quotient droit 1/2, gauche −1/2. Pas de directionnelle bilatérale malgré des différences centrées nulles.
10. Toutes les directionnelles de x³/r² existent : est-ce suffisant ?
Afficher la solution expliquée
Non. À l’origine Dᵤf=u₁³ mais ∇f·u=u₁. Pour u=(1/√2,1/√2) : 1/(2√2) et 1/√2 ; dépendance non linéaire et reste relatif non nul.
11. Approcher f(1,02;0,99) pour f=x²+xy+2y² et trouver l’erreur.
Afficher la solution expliquée
Depuis P=(1,1), Δx=0,02,Δy=−0,01. L=4+3·0,02−5·0,01=4,01. Valeur exacte 4,0104 ; erreur 0,0004=Δx²+ΔxΔy+2Δy².
12. Avec x=t,y=t², calculer la dérivée de x²+xy+2y² en t=1.
Afficher la solution expliquée
Vitesse (1,2), gradient (3,5) : 3·1+5·2=13. Directement, dérivée de t²+t³+2t⁴ : 2t+3t²+8t³, valant 13 en 1.
Avant : limites et continuité multivariables · Index du parcours