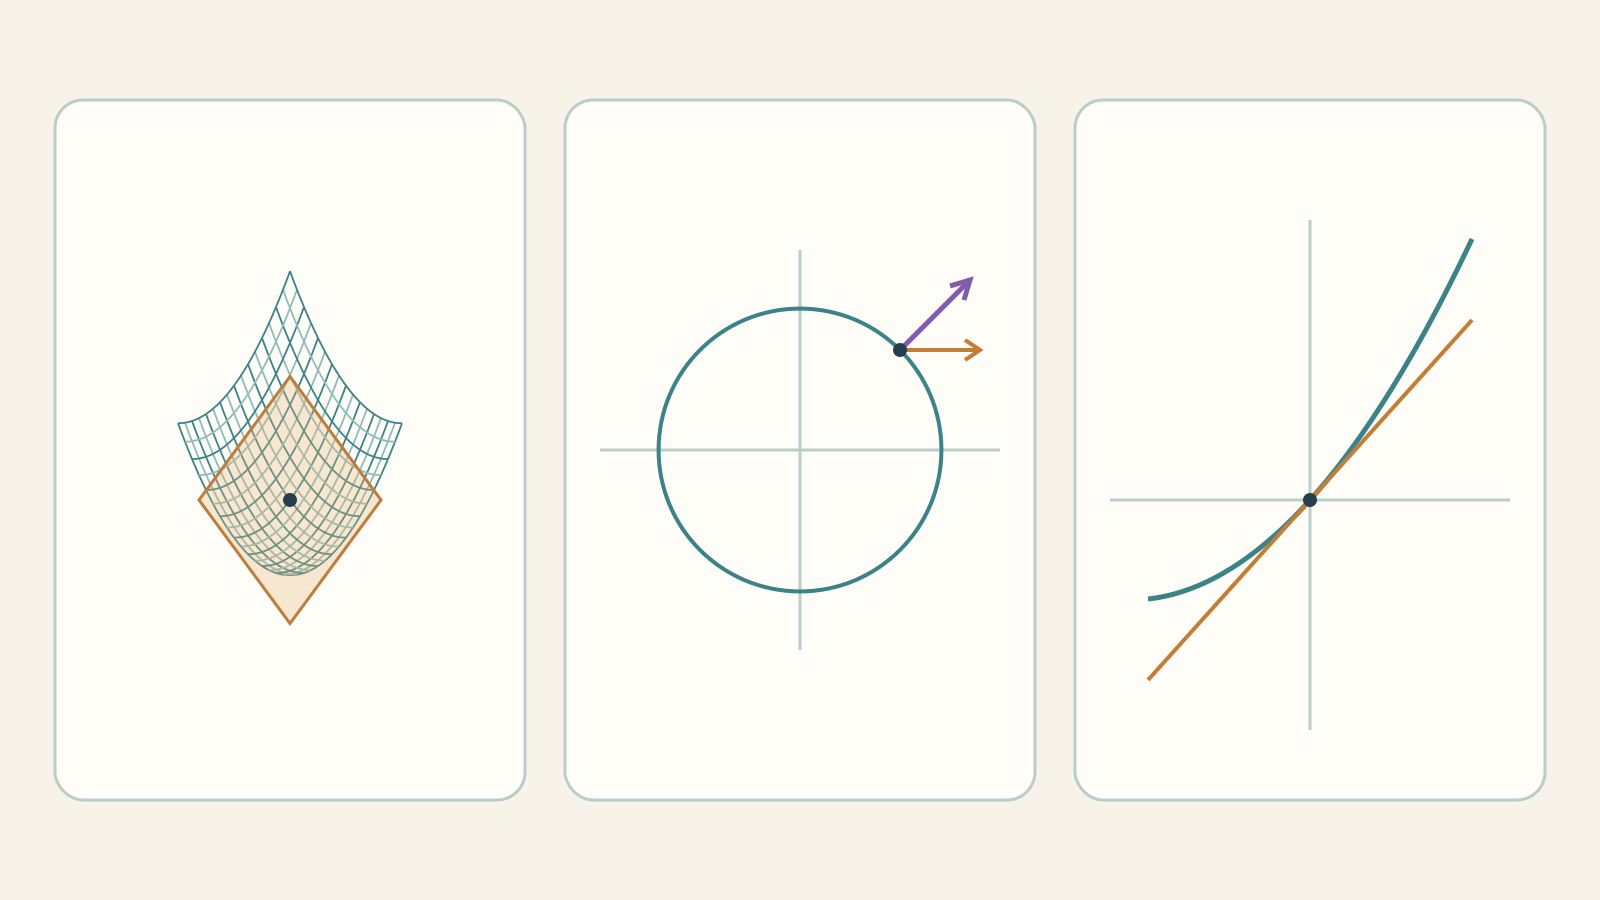
La tappa precedente ci ha insegnato a controllare tutti i percorsi vicini a un punto. Ora chiediamo qualcosa di più: possiamo sostituire la superficie con un piano, commettendo un errore piccolo rispetto alla distanza percorsa? Le parziali misurano due pendenze; il gradiente le raccoglie; la differenziabilità garantisce un unico modello lineare in tutte le direzioni. Non sono tre modi equivalenti di dire la stessa cosa.
Laboratorio: parziali, gradiente e piano tangente · Indice del percorso
1. Le parziali: far muovere una coordinata alla volta
fₓ(a,b)=lim_h→0 [f(a+h,b)−f(a,b)]/h
fᵧ(a,b)=lim_k→0 [f(a,b+k)−f(a,b)]/k
Lavoriamo in un punto interno del dominio, così i piccoli incrementi positivi e negativi sono ammessi. Per fₓ teniamo y=b costante; per fᵧ teniamo x=a costante. Sono derivate ordinarie delle sezioni della superficie, non un cambiamento simultaneo di tutte le variabili.
Il simbolo ∂ ricorda che le altre variabili restano ferme. Se il punto è sul bordo, le derivate bilatere possono non essere definite: non sostituiamo silenziosamente una derivata unilatera a quella della definizione.
2. Un calcolo completo: x²+xy+2y²
f(x,y)=x²+xy+2y²
fₓ=2x+y; fᵧ=x+4y
f(1,1)=4; fₓ(1,1)=3; fᵧ(1,1)=5
Rispetto a x, x² dà 2x, xy dà y perché y è costante e 2y² dà zero. Rispetto a y, x² dà zero, xy dà x e 2y² dà 4y. In P=(1,1) le pendenze nelle due sezioni sono diverse.
[f(a+h,b)−f(a,b)]/h=2a+b+h→2a+b
[f(a,b+k)−f(a,b)]/k=a+4b+2k→a+4b
Gli ultimi due passaggi verificano il risultato dalla definizione. Il termine con h o k sparisce nel limite; non dobbiamo porre l’incremento uguale a zero prima di semplificare il rapporto.
3. Due tangenti alle sezioni non bastano per una superficie
vₓ=(1,0,fₓ(P)); vᵧ=(0,1,fᵧ(P))
ℓₓ(t)=(a+t,b,f(P)+t fₓ(P))
ℓᵧ(t)=(a,b+t,f(P)+t fᵧ(P))
Le tangenti alle sezioni verticali hanno tre componenti e non sono in generale parallele agli assi orizzontali: la quota cambia con la pendenza. Le due rette determinano un piano candidato, ma sapere come va la funzione su due sezioni non controlla tutti gli spostamenti nel piano.
È lo stesso ostacolo incontrato con i limiti: controlli lungo poche direzioni non diventano automaticamente una proprietà globale rispetto agli incrementi. Serve la differenziabilità.
4. Differenziabilità: l’errore deve essere più piccolo della distanza
r=√(h²+k²)
f(a+h,b+k)=f(a,b)+Ah+Bk+R(h,k)
lim_(h,k)→(0,0) R(h,k)/r=0
A=fₓ(a,b); B=fᵧ(a,b)
La parte lineare deve descrivere tutti i piccoli spostamenti. Non basta R→0, che esprimerebbe soltanto un errore assoluto piccolo: occorre R=o(r). La differenziabilità implica continuità, esistenza delle parziali e unicità del modello lineare. Le sole parziali non implicano la differenziabilità.
Un criterio sufficiente pratico: se le parziali esistono e sono continue in un intorno del punto, f è differenziabile lì. Separiamo l’incremento in un tratto orizzontale e uno verticale e applichiamo il teorema del valor medio.
R=[fₓ(a+ξh,b+k)−fₓ(a,b)]h
+[fᵧ(a,b+ηk)−fᵧ(a,b)]k; 0<ξ,η<1
|R|/r≤|fₓ(a+ξh,b+k)−fₓ(P)|+|fᵧ(a,b+ηk)−fᵧ(P)|→0
La continuità delle parziali è sufficiente, non necessaria. Per esempio x²sin(1/x), posta uguale a zero su x=0 e indipendente da y, è differenziabile nell’origine perché |f|≤r²; la sua parziale in x fuori dall’asse contiene −cos(1/x) e non è continua nell’origine.
5. Continua con entrambe le parziali, ma non differenziabile
f(x,y)=xy/√(x²+y²), (x,y)≠(0,0); f(0,0)=0
|xy|≤(x²+y²)/2 ⇒ |f|≤r/2→0
fₓ(0,0)=fᵧ(0,0)=0
f(t,t)=|t|/√2
|f(t,t)−0|/√(t²+t²)=1/2
Sui due assi la funzione è zero, quindi le due parziali nell’origine sono zero. La stima prova anche la continuità. Il candidato lineare è però nullo e l’errore relativo lungo la diagonale resta 1/2: la differenziabilità fallisce.
‖u‖=1; f(tu)=|t|u₁u₂
lim_t→0⁺ f(tu)/t=u₁u₂
lim_t→0⁻ f(tu)/t=−u₁u₂
Se u₁u₂≠0, non esiste neppure la direzionale bilatera. Una differenza centrale simmetrica darebbe invece zero per ogni h, nascondendo la cuspide. Il laboratorio mostra separatamente quoziente destro e sinistro.
6. Persino tutte le direzionali possono non bastare
g(x,y)=x³/(x²+y²), (x,y)≠(0,0); g(0,0)=0
|g|≤|x|≤r ⇒ g→0
gₓ(0,0)=1; gᵧ(0,0)=0
‖u‖=1 ⇒ g(tu)=t u₁³ ⇒ Dᵤg(0,0)=u₁³
Tutte le direzionali bilatere esistono, ma non dipendono linearmente dalla direzione. Il prodotto del vettore delle parziali con u sarebbe u₁, diverso da u₁³. La formula del prodotto scalare richiede la differenziabilità: non può essere usata per presupporla.
u=(1/√2,1/√2)
Dᵤg=1/(2√2)≠1/√2=∇g·u
L(h,k)=h
|g(t,t)−t|/√(t²+t²)=1/(2√2)
L’ultimo errore relativo non tende a zero, quindi g non è differenziabile nell’origine. Il laboratorio non disegna un piano tangente soltanto perché le parziali si possono calcolare.
7. Il piano tangente e il vettore normale
P=(a,b)
T(x,y)=f(a,b)+fₓ(a,b)(x−a)+fᵧ(a,b)(y−b)
N=(−fₓ(P),−fᵧ(P),1)
N·(x−a,y−b,z−f(P))=0
La formula è il modello lineare della definizione di differenziabilità, riportato sulle coordinate del grafico. N è ortogonale a (1,0,fₓ) e (0,1,fᵧ): entrambi i prodotti scalari sono zero. Il gradiente (fₓ,fᵧ) vive nel piano degli ingressi; il normale al grafico ha tre componenti. Non sono lo stesso vettore.
f=x²+xy+2y²; P=(1,1)
T=4+3(x−1)+5(y−1)=3x+5y−4
N=(−3,−5,1)
Il piano passa per (1,1,4) e contiene le due tangenti alle sezioni. Qui è davvero tangente perché il polinomio è differenziabile; nei controesempi precedenti la stessa costruzione formale non sarebbe giustificata.
8. Gradiente e direzione di massima crescita
Se f è differenziabile in P, la variazione in una direzione unitaria si ricava dal prodotto scalare seguente. Questa ipotesi è essenziale, come mostrano i controesempi.
∇f(P)=(fₓ(P),fᵧ(P))
‖u‖=1; Dᵤf(P)=lim_t→0 [f(P+tu)−f(P)]/t
Dᵤf(P)=∇f(P)·u
Per ricavare la formula sostituiamo (h,k)=tu nello sviluppo differenziale. Il resto o(|t|), diviso per t, tende a zero da entrambi i lati. La direzione deve essere unitaria: se usiamo un vettore v più lungo, la derivata rispetto al parametro t viene moltiplicata dalla sua lunghezza.
g=∇f(P)≠0
Dᵤf=g·u≤‖g‖‖u‖=‖g‖
u_max=g/‖g‖; u_min=−g/‖g‖
max Dᵤf=‖g‖; min Dᵤf=−‖g‖
È la disuguaglianza di Cauchy–Schwarz: massima crescita lungo il gradiente, massima discesa nel verso opposto. Per f=x²+xy+2y² in (1,1), g=(3,5), modulo √34 e direzione massima (3,5)/√34. Se g=0 tutte le derivate direzionali sono zero, quando f è differenziabile: nessuna direzione è privilegiata al primo ordine.
Questo confronto usa la distanza euclidea e coordinate su scale confrontabili. Se cambiamo unità o scala delle variabili, cambiano la nozione di spostamento unitario e la direzione numerica di massima crescita.
9. Perché il gradiente è perpendicolare ai livelli
f(γ(t))=c
0=(d/dt)f(γ(t))=∇f(γ(t))·γ′(t)
Su una curva di livello la quota non cambia. Per una parametrizzazione regolare γ, la regola della catena mostra che il gradiente è ortogonale al vettore tangente γ′. Per f di classe C¹ e gradiente non nullo, il livello è localmente una curva regolare e il gradiente ne indica una normale.
f=x²+y²; ∇f=(2x,2y)
f=c>0 ⇒ x²+y²=c
(2x,2y)·(−y,x)=0
Per le circonferenze il gradiente è radiale e (−y,x) tangenziale. Nell’origine il gradiente è nullo e il livello zero si riduce a un punto: non dobbiamo assegnargli una normale privilegiata. Un gradiente nullo da solo non distingue scodella, collina e sella.
10. La regola della catena: quando si muovono entrambe le variabili
z(t)=f(x(t),y(t))
dz/dt=fₓ(x(t),y(t))x′(t)+fᵧ(x(t),y(t))y′(t)
Qui non stiamo calcolando una parziale: x e y variano insieme. La formula vale se f è differenziabile nel punto e la curva è derivabile. È il prodotto del gradiente con la velocità della curva; non serve che la velocità abbia modulo 1.
f=x²+xy+2y²; x=t; y=t²
f(t,t²)=t²+t³+2t⁴
z′(1)=2+3+8=13
∇f(1,1)·(1,2)=(3,5)·(1,2)=13
Il calcolo diretto e quello mediante catena coincidono. Se avessimo tenuto y ferma, avremmo ottenuto soltanto fₓ=3, perdendo il contributo dovuto al movimento verticale nel piano degli ingressi.
11. Differenziale, variazioni ed errori di misura
df=fₓ(P)dx+fᵧ(P)dy
Δf=df+o(√(dx²+dy²))
|df|≤|fₓ(P)|εₓ+|fᵧ(P)|εᵧ
Se |dx|≤εₓ e |dy|≤εᵧ, l’ultima disuguaglianza controlla la parte lineare dell’errore. Non è automaticamente una garanzia per l’errore reale a incrementi finiti: bisogna includere il resto o dichiarare che la stima è di primo ordine.
f=x²+xy+2y²; P=(1,1)
df=3dx+5dy
εₓ=0.02; εᵧ=0.01 ⇒ |df|≤0.11
R=dx²+dx·dy+2dy²
|R|≤0.0004+0.0002+0.0002=0.0008
|Δf|≤0.1108
In questo esempio polinomiale conosciamo il resto esatto e otteniamo anche una garanzia finita. Il numero 0,11 da solo era invece soltanto la stima lineare. Le unità di fₓ sono quelle dell’uscita divise per quelle di x, analogamente per fᵧ.
12. Parziali seconde e ordine delle derivate
fₓₓ=∂ₓ(fₓ); fₓᵧ=∂ᵧ(fₓ)
fᵧₓ=∂ₓ(fᵧ); fᵧᵧ=∂ᵧ(fᵧ)
f=x²+xy+2y² ⇒ fₓₓ=2; fₓᵧ=fᵧₓ=1; fᵧᵧ=4
Abbiamo dichiarato la convenzione: in fₓᵧ prima deriviamo rispetto a x, poi rispetto a y. Se le derivate seconde sono continue in un intorno, il teorema di Schwarz garantisce l’uguaglianza delle miste. La sola esistenza delle due miste nel punto non basta.
q(x,y)=xy(x²−y²)/(x²+y²), (x,y)≠(0,0); q(0,0)=0
qₓ(0,y)=−y; qᵧ(x,0)=x
qₓᵧ(0,0)=−1; qᵧₓ(0,0)=1
Le due restrizioni si ottengono direttamente dai rapporti incrementali; derivandole una volta ancora si trovano valori diversi. Non c’è contraddizione con Schwarz: le sue ipotesi di continuità delle seconde non sono soddisfatte. Questo esempio aggiuntivo è teorico; gli otto casi del laboratorio sono dichiarati nel selettore.
13. Esempio completo di approssimazione e resto
f=x²+xy+2y²; P=(1,1); Q=(1.02,0.99)
h=0.02; k=−0.01
f(P)=4; ∇f(P)=(3,5)
L(Q)=4+3·0.02+5·(−0.01)=4.01
f(Q)=1.0404+1.0098+1.9602=4.0104
f(Q)−L(Q)=0.0004
Il piano prevede correttamente la variazione di primo ordine, non il valore esatto. Per ogni incremento (h,k), il resto qui vale h²+hk+2k². Se dimezziamo entrambi gli incrementi, il resto si divide per quattro; il rapporto tra resto e distanza si divide per due.
|h²+hk+2k²|≤(5/2)(h²+k²)
|R|/√(h²+k²)≤(5/2)√(h²+k²)→0
L’ultima stima vale in tutte le direzioni, quindi è anche una prova della differenziabilità. Un grafico dell’errore lungo una sola retta, da solo, non avrebbe questo valore dimostrativo.
14. Il laboratorio: cosa osservare e cosa non dedurre
Scegli uno degli otto modelli, il punto P e la direzione unitaria u. Confronta le due parziali esatte, ∇f·u e la direzionale analitica. Il tasto del gradiente sceglie la direzione massima solo se il modello è differenziabile e il gradiente non è nullo; quello ortogonale dà pendenza zero al primo ordine.
Riduci h e leggi separatamente i quozienti verso P+hu e P−hu. Le differenze centrali sono stime numeriche, non definizioni alternative: possono dare zero anche nella cuspide. L’errore |f(Q)−L(Q)|/h deve annullarsi in tutte le direzioni per la differenziabilità, non soltanto in quella scelta.
Il piano non compare nei due controesempi quando P è l’origine: mostriamo soltanto il candidato lineare nei valori d’errore. Spostando P fuori dall’origine, quelle funzioni diventano regolari e il piano torna disponibile. Superfici e livelli sono campionati; le classificazioni sono invece matematiche. Il prossimo capitolo userà queste idee per massimi e minimi, anche vincolati.
Esercizi: prova prima di aprire
1. Calcola le parziali di x³y²+sin y.
Mostra la soluzione ragionata
In x, y è costante: fₓ=3x²y². In y, x è costante: fᵧ=2x³y+cos y. sin y contribuisce solo alla seconda.
2. Verifica fₓ(1,1) dalla definizione per x²+xy+2y².
Mostra la soluzione ragionata
f(1+h,1)=4+3h+h². Sottraendo 4 e dividendo per h≠0 otteniamo 3+h, che tende a 3.
3. Quale gradiente e quale normale al grafico in (1,1)?
Mostra la soluzione ragionata
Per f=x²+xy+2y², ∇f=(3,5) è in ℝ². Un normale al grafico è N=(−3,−5,1) in ℝ³. Il primo non è un vettore a tre componenti.
4. Scrivi il piano tangente di x²+xy+2y² in (1,1).
Mostra la soluzione ragionata
Il polinomio è differenziabile. f=4, fₓ=3, fᵧ=5: T=4+3(x−1)+5(y−1)=3x+5y−4. In (1,1) restituisce 4.
5. Con ∇f=(3,5), calcola Dᵤf per u=(3/5,4/5).
Mostra la soluzione ragionata
Supponendo f differenziabile, u ha modulo 1 e Dᵤf=3·3/5+5·4/5=29/5=5,8. Non sommiamo semplicemente le due parziali.
6. Se usi v=(3,4), perché compare 29 invece di 5,8?
Mostra la soluzione ragionata
La curva P+tv ha velocità di modulo 5. La derivata rispetto a t è ∇f·v=29; per unità di distanza dividiamo per 5, normalizzando v a u=v/5.
7. Massima crescita e direzione a pendenza nulla per g=(3,5)?
Mostra la soluzione ragionata
Per f differenziabile, u_max=(3,5)/√34 e valore massimo √34. Una direzione ortogonale è (−5,3)/√34: il prodotto scalare è 0. La pendenza nulla è un’informazione di primo ordine.
8. Gradiente nullo implica massimo o minimo?
Mostra la soluzione ragionata
No. Per x²−y² nell’origine ∇f=0, ma sull’asse x i valori sono positivi e sull’asse y negativi. È una sella. Il gradiente nullo è soltanto un candidato da studiare.
9. Per xy/r nell’origine, la differenza centrale prova una direzionale nulla?
Mostra la soluzione ragionata
No. A 45° f(tu)=|t|/2: quoziente destro 1/2, sinistro −1/2. La direzionale bilatera manca, benché la differenza centrale sia 0 per ogni h.
10. Tutte le direzionali di x³/r² esistono: basta per differenziabilità?
Mostra la soluzione ragionata
No. Nell’origine Dᵤf=u₁³ ma il candidato ∇f·u=u₁. Per u=(1/√2,1/√2) danno 1/(2√2) e 1/√2: la dipendenza dalla direzione non è lineare e il resto relativo non si annulla.
11. Approssima f(1,02;0,99) per f=x²+xy+2y² e trova l’errore.
Mostra la soluzione ragionata
Da P=(1,1), Δx=0,02 e Δy=−0,01. L=4+3·0,02−5·0,01=4,01. Il valore esatto è 4,0104, errore 0,0004=Δx²+ΔxΔy+2Δy².
12. Con x=t,y=t², quanto vale d/dt di x²+xy+2y² in t=1?
Mostra la soluzione ragionata
La velocità è (1,2) e il gradiente (3,5), quindi 3·1+5·2=13. Direttamente: t²+t³+2t⁴ ha derivata 2t+3t²+8t³, che in 1 vale 13.
Prima: limiti e continuità in più variabili · Indice del percorso