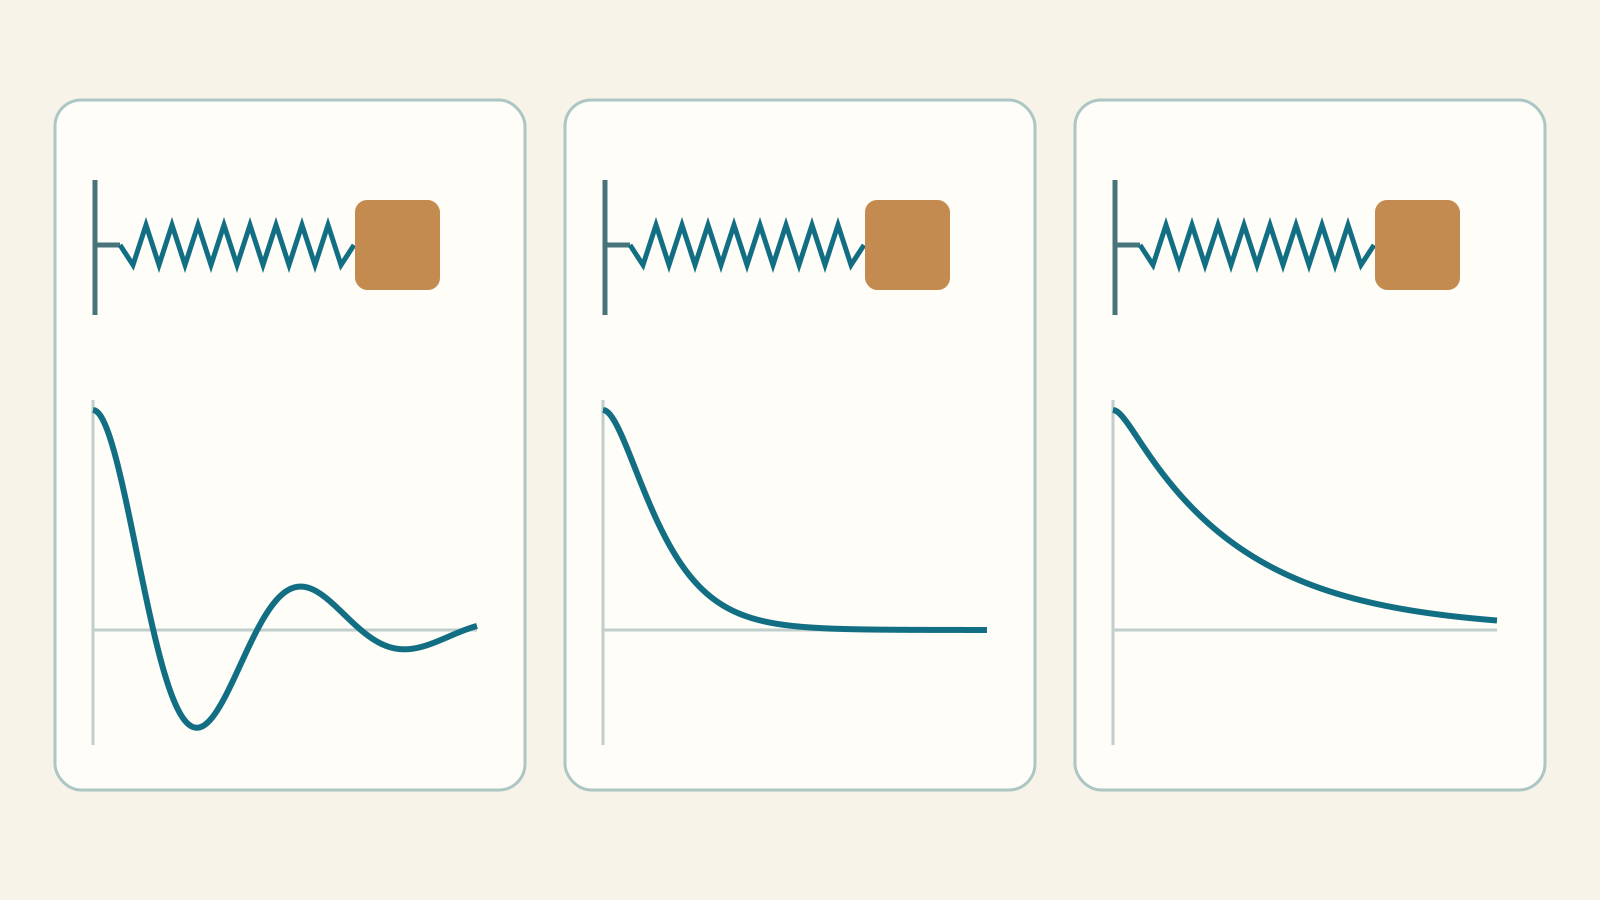
Dans les fondements, nous avons décrit une variation par une dérivée. Désormais la vitesse varie elle aussi : un ressort accélère une masse et une résistance la freine. Nous ouvrons le second bloc en construisant le modèle, en établissant les formules et en interprétant les graphes. Une table mémorisée ne suffit pas : chaque solution doit vérifier l’équation et les deux données initiales.
Laboratoire : oscillations et second ordre · Index du parcours
1. Pourquoi une dérivée seconde apparaît
Notons x(t) le déplacement par rapport à l’équilibre, et non la position absolue. x′(t) est la vitesse ; sa dérivée x″(t) est l’accélération. Le second ordre désigne la dérivée la plus élevée, x″, et non un carré de l’inconnue.
a₂(t)x″ + a₁(t)x′ + a₀(t)x = f(t), a₂(t) ≠ 0
L’inconnue est une fonction. L’équation est linéaire si x, x′ et x″ apparaissent au premier degré, sans produits entre eux. x″+x=0 est linéaire ; x″+x³=0 et x″+(x′)²=0 ne le sont pas. Nous développons surtout le cas linéaire à coefficients constants ; le cas général demande d’autres outils.
2. Deux données initiales : position et vitesse
Une photographie ne révèle pas si le corps est immobile ou passe rapidement. Pour prévoir le mouvement, il faut position et vitesse au même instant. En intégrant deux fois x″=0, on obtient x′=C₂ puis x=C₁+C₂t. x(0)=2 fixe C₁=2, mais laisse toutes les vitesses possibles. x′(0)=−3 sélectionne une fonction.
x(0)=x₀, x′(0)=v₀; x″=0, x₀=2, v₀=−3 ⇒ x(t)=2−3t
Si les coefficients et f sont continus sur un intervalle où a₂ ne s’annule pas, le problème linéaire avec ces deux données possède une solution unique. Ce n’est pas une affirmation sur toute équation non linéaire. Deux conditions à des instants différents, comme x(0)=0 et x(π)=0, définissent un problème aux limites, qui peut n’avoir aucune solution ou en avoir plusieurs.
3. D’une exponentielle à une équation algébrique
Commençons par l’équation homogène, à second membre nul et coefficients constants. L’exponentielle convient car ses dérivées restent des multiples d’elle-même. Posons x=eʳᵗ : x′=reʳᵗ et x″=r²eʳᵗ. Substituons, factorisons et divisons par eʳᵗ, toujours non nul.
a₂x″+a₁x′+a₀x=0 ⇒ eʳᵗ(a₂r²+a₁r+a₀)=0 ⇒ P(r)=a₂r²+a₁r+a₀=0
La recherche de fonctions devient une équation du second degré. Ses racines ne sont pas les valeurs de x : ce sont les taux r des exponentielles. Cette méthode fonctionne sous cette forme parce que les coefficients sont constants. Pour t²x″+tx′−x=0, on ne peut pas traiter t comme une constante et appliquer la même recette.
4. Les trois formes de la solution générale
Δ=a₁²−4a₂a₀
Si Δ>0, il y a deux racines réelles distinctes. Les exponentielles sont indépendantes et toute combinaison linéaire résout l’équation homogène. N’en choisir qu’une ferait perdre une constante nécessaire aux données initiales.
Δ>0: x=C₁e^(r₁t)+C₂e^(r₂t)
Si Δ=0, répéter l’exponentielle ne fournit pas deux solutions indépendantes : C₁eʳᵗ+C₂eʳᵗ vaut simplement (C₁+C₂)eʳᵗ. En posant x=eʳᵗu, on obtient a₂u″=0 puisque P(r)=0 et P′(r)=2a₂r+a₁=0. Donc u=C₁+C₂t : le facteur t apparaît.
Δ=0: x=(C₁+C₂t)eʳᵗ
Si Δ<0, les racines sont α±iβ, β>0. Les parties réelle et imaginaire de e⁽ᵅ⁺ⁱᵝ⁾ᵗ donnent deux fonctions réelles indépendantes : eᵅᵗcos(βt) et eᵅᵗsin(βt). Le déplacement du corps n’a pas à être complexe. L’exponentielle règle l’amplitude ; sinus et cosinus produisent l’oscillation.
Δ<0: x=eᵅᵗ[C₁cos(βt)+C₂sin(βt)]
5. Trois problèmes complets et leurs constantes
Premier problème : résoudre x″+3x′+2x=0, x(0)=0 et x′(0)=1. Le polynôme caractéristique se factorise en (r+1)(r+2)=0, donc r₁=−1 et r₂=−2. Écrivons la solution générale et sa dérivée avant d’utiliser les données.
x=C₁e^(−t)+C₂e^(−2t);  x′=−C₁e^(−t)−2C₂e^(−2t)
C₁+C₂=0;  −C₁−2C₂=1  ⇒  C₁=1, C₂=−1
x=e^(−t)−e^(−2t)
Vérification : x″=e^(−t)−4e^(−2t). Les coefficients de e^(−t) donnent 1−3+2=0, ceux de e^(−2t), −4+6−2=0. De plus x(0)=0 et x′(0)=−1+2=1. Le corps quitte l’équilibre avec une vitesse positive, s’éloigne puis revient : un mouvement non oscillatoire n’est pas nécessairement monotone.
Deuxième problème : x″+4x′+4x=0, x(0)=1, x′(0)=0. La racine −2 est double. En dérivant le produit, ne pas oublier la dérivée de C₁+C₂t.
x=(C₁+C₂t)e^(−2t);  x′=[C₂−2(C₁+C₂t)]e^(−2t)
C₁=1;  C₂−2C₁=0  ⇒  C₂=2
x=(1+2t)e^(−2t);  x′=−4te^(−2t);  x″=(8t−4)e^(−2t)
La substitution donne (8t−4)−16t+4+8t=0. Pour t>0, la vitesse est négative, tandis que x reste positif et tend vers zéro. Pour ces données précises, le retour est monotone, sans traverser l’équilibre.
Troisième problème : x″+2x′+5x=0, x(0)=1, x′(0)=0. Les racines sont −1±2i. À zéro, le cosinus vaut 1 et le sinus 0. La vitesse initiale comprend la dérivée de l’exponentielle et celle du sinus.
x=e^(−t)[C₁cos(2t)+C₂sin(2t)]
x(0)=C₁=1;  x′(0)=−C₁+2C₂=0  ⇒  C₂=1/2
x=e^(−t)[cos(2t)+(1/2)sin(2t)]
Le mouvement oscille avec une amplitude décroissante. Le facteur trigonométrique a pour période π, mais la fonction entière n’est pas périodique : après π, l’amplitude exponentielle a changé. Vérifier par deux dérivations ou grâce aux deux solutions indépendantes issues de la caractéristique.
6. Construire le modèle masse–ressort
Choisissons un axe horizontal et mesurons x depuis l’équilibre. Un ressort idéal exerce −kx, dirigé vers zéro. Un amortisseur visqueux exerce −cx′, opposé à la vitesse. Une force extérieure F(t) s’ajoute. La deuxième loi de Newton égalise masse fois accélération et somme des forces.
mx″=−cx′−kx+F(t)  ⇒  mx″+cx′+kx=F(t)
m>0, k>0, c≥0
Avec t en secondes et x en mètres, m est en kg, k en N/m, c en N·s/m et F en newtons. Chaque terme a la dimension d’une force. Pour un ressort vertical, la gravité déplace l’équilibre ; mesurer x depuis cet équilibre annule le poids constant. Ne pas le rajouter sans changer de référence.
Pour m=1, k=4, c=0 et F=0, la caractéristique est r²+4=0. Lâcher depuis x₀=1 avec v₀=0 donne x=cos(2t), v=−2sin(2t). Pulsation naturelle : 2 rad/s ; période : π secondes ; fréquence : 1/π hertz. Fréquence et pulsation sont distinctes.
7. Libre, sous-amorti, critique et suramorti
Posons F=0 et divisons par m. Les quantités suivantes séparent les propriétés du système des données initiales. L’amortissement critique s’obtient en annulant le discriminant de mr²+cr+k=0.
ω₀=√(k/m),  γ=c/(2m),  c_crit=2√(mk)
r=−γ±√(γ²−ω₀²)
Pour c=0, le système idéal conserve l’oscillation. Si 0<c<c_crit, les racines sont complexes : l’oscillation amortie a pour pulsation ω_d=√(ω₀²−γ²), inférieure à ω₀. Un cycle trigonométrique dure 2π/ω_d. e^(−γt) réduit l’enveloppe, pas la durée du cycle.
0≤c<c_crit: x=e^(−γt)[x₀cos(ω_dt)+(v₀+γx₀)sin(ω_dt)/ω_d]
c=c_crit: x=e^(−γt)[x₀+(v₀+γx₀)t]
Au régime critique, la racine est double. Pour c>c_crit, les deux racines sont réelles négatives et la réponse libre est une somme d’exponentielles décroissantes. Un très grand c peut ralentir le retour car une racine approche zéro. Non oscillatoire ne signifie pas sans aucun passage par zéro : certaines vitesses initiales provoquent un passage même aux régimes critique ou suramorti.
c>c_crit: C₁=(v₀−r₂x₀)/(r₁−r₂), C₂=(r₁x₀−v₀)/(r₁−r₂)
x=C₁e^(r₁t)+C₂e^(r₂t)
Comparaison : fixons m=k=1, x₀=1 et v₀=0. Pour c=0, 0,5, 2 et 4, on observe respectivement mouvement harmonique, sous-amorti, critique et suramorti. La comparaison est pertinente car masse, raideur et départ restent fixés.
8. L’énergie contrôle la plausibilité d’une solution
L’énergie mécanique est la somme des énergies cinétique et élastique. Dérivons, factorisons x′ et utilisons l’équation du mouvement. Aucune formule explicite de x(t) n’est nécessaire.
E=(1/2)m(x′)²+(1/2)kx²
E′=mx′x″+kxx′=x′(mx″+kx)=F(t)x′−c(x′)²
Sans force extérieure, c=0 conserve l’énergie et c>0 la rend non croissante. À un instant où x′=0, E′ peut être nul même si c>0 ; l’amortissement n’a pas disparu. Avec forçage, F(t)x′ représente la puissance reçue et peut compenser la dissipation. Une croissance numérique artificielle de l’énergie en mouvement libre dissipatif demande vérification.
9. Force extérieure : homogène plus particulière
Pour F non nul, la caractéristique ne suffit pas. Si x_p résout l’équation complète et x_h l’homogène associée, la linéarité donne L[x_h+x_p]=0+F. Réciproquement, la différence de deux solutions complètes résout l’homogène. Cela explique la structure générale.
x=x_h+x_p
Exemple : x″+3x′+2x=2, x(0)=0, x′(0)=0. Essayons une particulière constante A : ses dérivées s’annulent, donc 2A=2 et A=1. Les données initiales s’appliquent à la somme complète, pas seulement à x_h.
x=C₁e^(−t)+C₂e^(−2t)+1
C₁+C₂=−1;  −C₁−2C₂=0  ⇒  C₁=−2, C₂=1
x=1−2e^(−t)+e^(−2t)=(1−e^(−t))²
La limite vaut 1, pas zéro : la force constante a déplacé l’équilibre. Les coefficients indéterminés utilisent une forme adaptée à F : polynôme, exponentielle, sinus et cosinus. Si elle est déjà solution homogène, on multiplie par t autant de fois que la multiplicité de la racine correspondante. Pour des forces plus générales, variation des constantes et méthodes numériques complètent la table caractéristique.
10. Forçage périodique et résonance
Avec F(t)=F₀cos(Ωt), essayons x_p=Acos(Ωt)+Bsin(Ωt). Deux dérivations et le regroupement des sinus et cosinus donnent un système pour A et B. Posons D=k−mΩ² et Q=D²+(cΩ)². Si Q>0, le système est inversible.
DA+cΩB=F₀;  DB−cΩA=0
A=F₀D/Q;  B=F₀cΩ/Q
x_p=F₀[Dcos(Ωt)+cΩsin(Ωt)]/Q
Pour m=1, c=1, k=4, F₀=1 et Ω=2, D=0 et Q=4 : x_p=(1/2)sin(2t). C’est une particulière, pas automatiquement la solution à données nulles : sa vitesse initiale vaut 1 et doit être corrigée par le transitoire homogène. Si c>0, ce transitoire décroît et il reste une réponse périodique bornée.
R(Ω)=F₀/√[(k−mΩ²)²+(cΩ)²]
Si c=0 et Ω=ω₀, Q s’annule : la formule n’est pas définie, ce n’est pas un nombre fini devenant infini. Il faut résoudre cette équation. À données nulles, une particulière résonante est proportionnelle à t sin(ω₀t).
c=0, Ω=ω₀, x₀=v₀=0:  x(t)=F₀t sin(ω₀t)/(2mω₀)
x″+x=cos(t), x(0)=x′(0)=0  ⇒  x=(t/2)sin(t)
Vérifions le dernier exemple : x′=(1/2)sin(t)+(t/2)cos(t), x″=cos(t)−(t/2)sin(t), donc x″+x=cos(t). L’enveloppe croît linéairement dans le modèle idéal. Frottement réel, non-linéarités et limites structurelles interdisent une extrapolation sans contrôle à toute amplitude.
Distinguer ω₀ naturelle, ω_d du transitoire amorti et Ω imposée. Pour c>0 et c²<2mk, l’amplitude du déplacement stationnaire est maximale à Ω_r=√(k/m−c²/(2m²)), pas exactement à ω₀. Un amortissement supérieur supprime le pic à fréquence positive. La résonance idéale illimitée concerne le cas sans amortissement.
11. Du modèle au laboratoire : expliciter les approximations
Dans le laboratoire, choisissez un cas, modifiez m, c, k, x₀ et v₀ puis appliquez. Le graphe montre le déplacement temporel ; le ressort animé affiche cette même valeur à chaque instant. Avancez ou lancez la lecture : une seconde entre images ne représente pas forcément une seconde physique. L’échelle du dessin s’adapte à l’intervalle et reste illustrative.
Le mouvement libre et le forçage sans amortissement utilisent des formules analytiques, évaluées en virgule flottante. Avec force et amortissement, le laboratoire annonce une approximation Runge–Kutta d’ordre quatre à petits pas internes : ni solution symbolique ni garantie d’erreur certifiée. Le tableau compare position, vitesse et énergie.
v=x′; x′=v, v′=[F₀cos(Ωt)−cv−kx]/m
Cette écriture en deux équations du premier ordre explique le calcul numérique et prépare, sans le remplacer, le futur chapitre sur les systèmes. Faire varier seulement c, changer la vitesse initiale, comparer force constante (Ω=0) et périodique, puis ajouter un amortissement à la résonance idéale. Le laboratoire impose m,k positifs et c non négatif : il ne traite pas toute équation du second ordre.
12. Une méthode qui conserve toutes les étapes
Identifier d’abord ordre, linéarité et coefficients ; distinguer données initiales et conditions aux limites. Utiliser la caractéristique pour l’homogène seulement à coefficients constants. Écrire deux solutions indépendantes, ajouter une particulière si nécessaire, dériver et déterminer les constantes avec les deux données. Vérifier enfin équation, conditions, unités et évolution.
Les erreurs fréquentes : oublier t pour une racine double, imposer les données à la seule homogène, appeler périodique une courbe d’enveloppe décroissante, diviser par Q=0 à la résonance ou prendre un graphe numérique pour une preuve. Liens concrets avec les fondements : dérivées pour modéliser et vérifier, limites pour la stabilité, trigonométrie pour les oscillations, intégrales pour énergie et travail.
Exercices : essayer avant de révéler
1. Résoudre x″=0 avec x(0)=3 et x′(0)=−2.
Afficher la solution expliquée
Intégrer : x′=C₂, x=C₁+C₂t. Les données donnent C₁=3 et C₂=−2, donc x=3−2t. La dérivée seconde est nulle et les deux conditions sont vérifiées.
2. Résoudre x″+3x′+2x=0, x(0)=1, x′(0)=0.
Afficher la solution expliquée
Les racines sont −1 et −2. Pour x=C₁e^(−t)+C₂e^(−2t), les données donnent C₁+C₂=1 et −C₁−2C₂=0, donc C₁=2 et C₂=−1. Ainsi x=2e^(−t)−e^(−2t).
3. Résoudre x″+2x′+x=0, x(0)=2, x′(0)=−1.
Afficher la solution expliquée
La racine −1 est double : x=(C₁+C₂t)e^(−t). C₁=2 et x′(0)=C₂−C₁=−1 donnent C₂=1. Donc x=(2+t)e^(−t), pas 2e^(−t), dont la vitesse initiale serait −2.
4. Résoudre x″+9x=0, x(0)=0, x′(0)=6 ; trouver période et énergie pour m=1.
Afficher la solution expliquée
x=C₁cos(3t)+C₂sin(3t). C₁=0 et 3C₂=6 donnent x=2sin(3t), v=6cos(3t). Période 2π/3 ; E=(1/2)36cos²(3t)+(1/2)9·4sin²(3t)=18.
5. Pour m=4 et k=9, trouver c critique puis résoudre pour x₀=1, v₀=0.
Afficher la solution expliquée
c_crit=2√(4·9)=12 et γ=12/8=3/2. La réponse critique est x=[1+(3/2)t]e^(−3t/2). Ne pas utiliser c_crit=2k : la masse intervient dans la racine.
6. Résoudre x″+4x′+13x=0 avec x(0)=0 et x′(0)=3.
Afficher la solution expliquée
Les racines sont −2±3i. x=e^(−2t)[C₁cos(3t)+C₂sin(3t)]. Les données donnent C₁=0 et 3C₂=3 : x=e^(−2t)sin(3t). Le facteur trigonométrique a pour période 2π/3, mais pas la solution entière.
7. Pour 2x″+3x′+4x=8, quels équilibre et limite attendre ?
Afficher la solution expliquée
Un équilibre constant vérifie 4x_eq=8, donc x_eq=2. Les racines homogènes ont pour partie réelle −3/4<0 : le transitoire décroît et toute solution à données finies tend vers 2. L’équilibre forcé n’est pas forcément zéro.
8. Un mouvement critique peut-il traverser l’équilibre ? Essayer x″+2x′+x=0, x₀=1, v₀=−3.
Afficher la solution expliquée
x=e^(−t)[1+(−3+1)t]=(1−2t)e^(−t). L’exponentielle reste positive : x passe par zéro à t=1/2, puis devient négatif. Un passage n’est pas une oscillation répétée. Le régime critique seul ne suffit pas sans les données initiales.
9. Trouver une particulière de x″−x=eᵗ. Pourquoi Aeᵗ échoue-t-elle ?
Afficher la solution expliquée
eᵗ résout déjà l’homogène : (Aeᵗ)″−Aeᵗ=0. Essayer x_p=Ateᵗ. Alors x_p′=A(1+t)eᵗ, x_p″=A(2+t)eᵗ, et x_p″−x_p=2Aeᵗ. Donc A=1/2 et x=C₁eᵗ+C₂e^(−t)+(t/2)eᵗ.
10. Résoudre x″+4x=cos(2t), x₀=v₀=0 et calculer x(π/4).
Afficher la solution expliquée
Résonance idéale : m=1, ω₀=Ω=2, F₀=1. Donc x=(t/4)sin(2t), compatible avec les données nulles. À t=π/4, sin(π/2)=1 et x=π/16. Ne pas diviser par k−mΩ²=0.
11. Pour m=1, c=1, k=4, F₀=1, trouver l’amplitude à Ω=2 et la pulsation du pic.
Afficher la solution expliquée
R(2)=1/√[(4−4)²+2²]=1/2. Le pic existe car c²=1<2mk=8 et se situe à Ω_r=√(4−1/2)=√(7/2), pas à 2. L’amplitude reste finie, contrairement à la résonance idéale non amortie.
12. En mouvement libre avec m=k=1, c=1/2, x=2, v=3, calculer E et E′.
Afficher la solution expliquée
E=(1/2)·3²+(1/2)·2²=13/2. Comme F=0, E′=−cv²=−9/2 : l’énergie diminue à cet instant. Reconstituer tout le mouvement demande aussi un instant de référence et les données initiales.
Avant : équations du premier ordre · Index du parcours