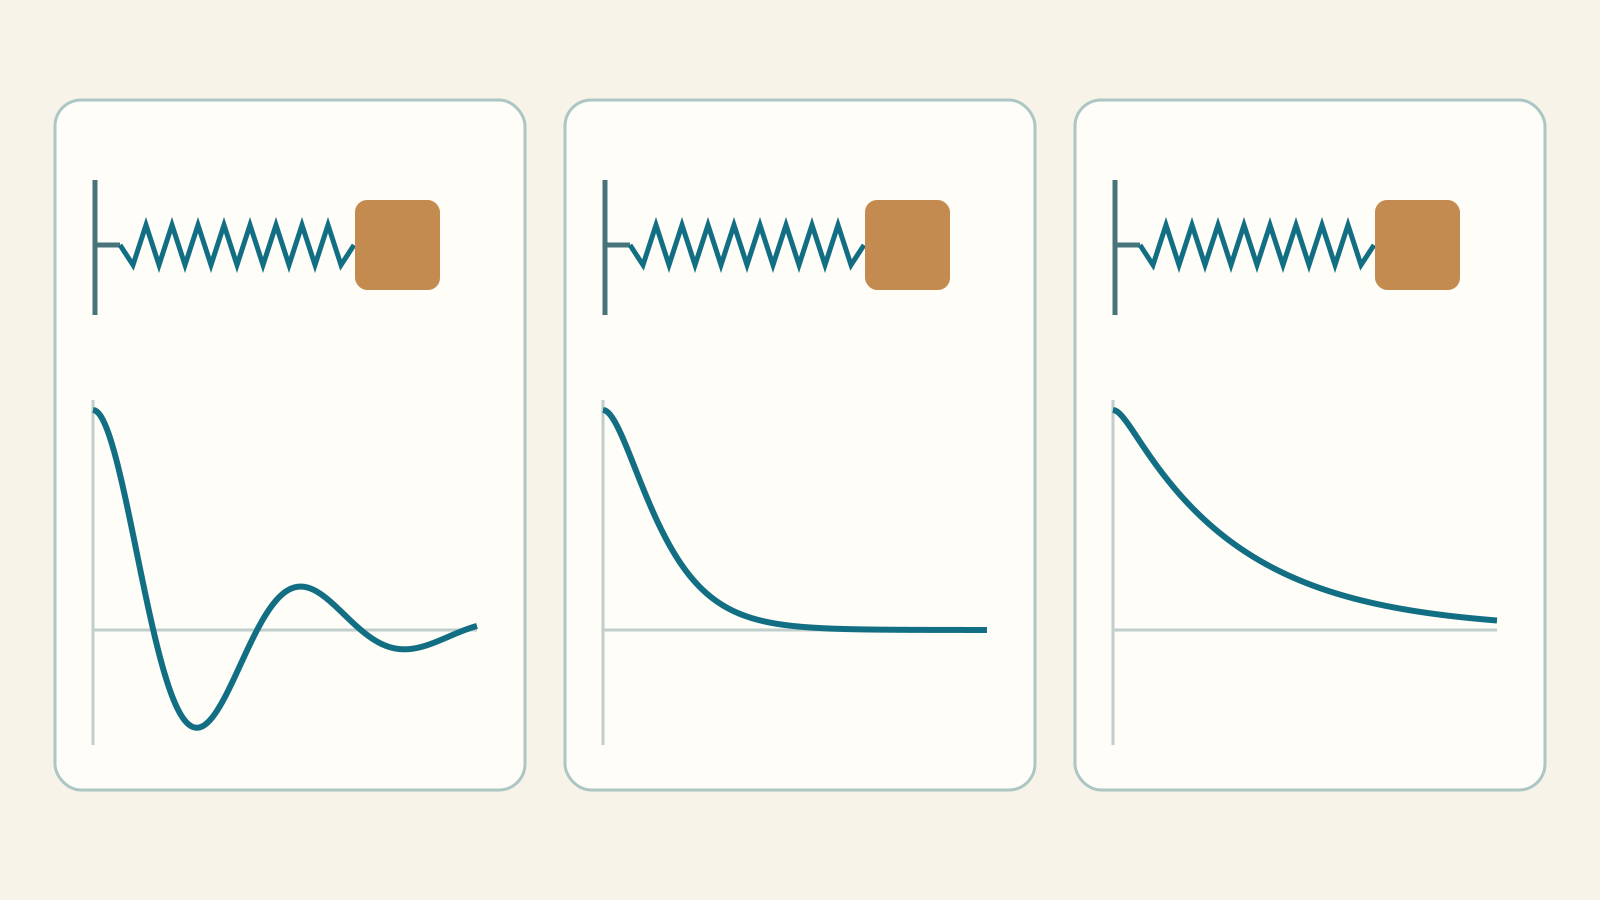
En las bases describimos el cambio mediante una derivada. Ahora también cambia la velocidad: un muelle acelera una masa y una resistencia frena el movimiento. Abrimos el segundo bloque construyendo el modelo, deduciendo fórmulas e interpretando gráficas. No basta memorizar una tabla: cada solución debe cumplir la ecuación y los dos datos iniciales.
Laboratorio: oscilaciones y segundo orden · Índice del recorrido
1. Por qué aparece una segunda derivada
Sea x(t) el desplazamiento respecto al equilibrio, no la posición absoluta. Su derivada x′(t) es la velocidad; la derivada de la velocidad x″(t) es la aceleración. Segundo orden significa que x″ es la derivada más alta, no que la incógnita esté elevada al cuadrado.
a₂(t)x″ + a₁(t)x′ + a₀(t)x = f(t), a₂(t) ≠ 0
La incógnita es una función. La ecuación es lineal cuando x, x′ y x″ aparecen a la primera potencia y no se multiplican entre sí. x″+x=0 es lineal; x″+x³=0 y x″+(x′)²=0 no lo son. Desarrollamos principalmente el caso lineal de coeficientes constantes; el caso general requiere otras herramientas.
2. Dos condiciones iniciales: posición y velocidad
Una fotografía no revela si el cuerpo está quieto o pasa rápidamente. Para predecir su movimiento necesitamos posición y velocidad en el mismo instante. Integrar dos veces x″=0 da x′=C₂ y x=C₁+C₂t. El dato x(0)=2 fija C₁=2, pero deja cualquier velocidad. Añadir x′(0)=−3 selecciona una función.
x(0)=x₀, x′(0)=v₀; x″=0, x₀=2, v₀=−3 ⇒ x(t)=2−3t
Si los coeficientes y f son continuos en un intervalo y a₂ no se anula, el problema lineal de valor inicial tiene solución única en ese intervalo. No se afirma lo mismo para cualquier ecuación no lineal. Condiciones en instantes distintos, como x(0)=0 y x(π)=0, forman un problema de contorno y pueden dar ninguna solución o muchas.
3. De una exponencial a una ecuación algebraica
Empezamos por la ecuación homogénea, con término independiente nulo y coeficientes constantes. La exponencial es útil porque sus derivadas siguen siendo múltiplos de ella. Ponemos x=eʳᵗ, de modo que x′=reʳᵗ y x″=r²eʳᵗ. Sustituimos, factorizamos y dividimos por eʳᵗ, que nunca es cero.
a₂x″+a₁x′+a₀x=0 ⇒ eʳᵗ(a₂r²+a₁r+a₀)=0 ⇒ P(r)=a₂r²+a₁r+a₀=0
La búsqueda de funciones se transforma en una ecuación cuadrática. Sus raíces no son valores de x: son las tasas r de las exponenciales. Esta ecuación característica funciona así porque los coeficientes son constantes. En t²x″+tx′−x=0 no podemos tratar t como una constante y aplicar la misma receta.
4. Las tres formas de la solución general
Δ=a₁²−4a₂a₀
Si Δ>0 hay dos raíces reales distintas. Las exponenciales son independientes y cualquier combinación lineal resuelve la ecuación homogénea. Elegir solo una raíz haría perder una de las constantes necesarias para los datos iniciales.
Δ>0: x=C₁e^(r₁t)+C₂e^(r₂t)
Si Δ=0, repetir la exponencial no da dos soluciones independientes: C₁eʳᵗ+C₂eʳᵗ es solo (C₁+C₂)eʳᵗ. Sustituir x=eʳᵗu da a₂u″=0 porque P(r)=0 y P′(r)=2a₂r+a₁=0. Así u=C₁+C₂t: aparece el factor t.
Δ=0: x=(C₁+C₂t)eʳᵗ
Si Δ<0, las raíces son α±iβ, con β>0. Las partes real e imaginaria de e⁽ᵅ⁺ⁱᵝ⁾ᵗ dan dos funciones reales independientes: eᵅᵗcos(βt) y eᵅᵗsin(βt). El desplazamiento del cuerpo no tiene que ser complejo. La exponencial regula la amplitud; seno y coseno producen la oscilación.
Δ<0: x=eᵅᵗ[C₁cos(βt)+C₂sin(βt)]
5. Tres problemas completos y sus constantes
Primer problema: resolver x″+3x′+2x=0 con x(0)=0 y x′(0)=1. El polinomio característico se factoriza en (r+1)(r+2)=0: r₁=−1 y r₂=−2. Escribimos la solución general y su derivada antes de aplicar los datos.
x=C₁e^(−t)+C₂e^(−2t);  x′=−C₁e^(−t)−2C₂e^(−2t)
C₁+C₂=0;  −C₁−2C₂=1  ⇒  C₁=1, C₂=−1
x=e^(−t)−e^(−2t)
Comprobación: x″=e^(−t)−4e^(−2t). Los coeficientes de e^(−t) suman 1−3+2=0 y los de e^(−2t), −4+6−2=0. Además x(0)=0 y x′(0)=−1+2=1. Sale del equilibrio con velocidad positiva, se aleja y regresa: un movimiento no oscilatorio no tiene que ser monótono.
Segundo problema: x″+4x′+4x=0, x(0)=1, x′(0)=0. La raíz −2 es doble. Al derivar el producto no olvidemos la derivada de C₁+C₂t.
x=(C₁+C₂t)e^(−2t);  x′=[C₂−2(C₁+C₂t)]e^(−2t)
C₁=1;  C₂−2C₁=0  ⇒  C₂=2
x=(1+2t)e^(−2t);  x′=−4te^(−2t);  x″=(8t−4)e^(−2t)
Sustituir da (8t−4)−16t+4+8t=0. Para t>0 la velocidad es negativa, mientras x permanece positivo y tiende a cero. Con estos datos concretos el regreso es monótono y no cruza el equilibrio.
Tercer problema: x″+2x′+5x=0, x(0)=1, x′(0)=0. Las raíces son −1±2i. En cero el coseno vale 1 y el seno 0. La velocidad inicial incluye tanto la derivada de la exponencial como la del seno.
x=e^(−t)[C₁cos(2t)+C₂sin(2t)]
x(0)=C₁=1;  x′(0)=−C₁+2C₂=0  ⇒  C₂=1/2
x=e^(−t)[cos(2t)+(1/2)sin(2t)]
El movimiento oscila con amplitud decreciente. El factor trigonométrico tiene período π, pero la función completa no es periódica: después de π cambia su amplitud exponencial. Podemos verificarla derivando dos veces o usando las dos soluciones independientes obtenidas con la característica.
6. Construir el modelo de masa y muelle
Elegimos un eje horizontal y medimos x desde el equilibrio. Un muelle ideal ejerce −kx: el signo menos indica que tira hacia cero. Un amortiguador viscoso ejerce −cx′, contrario a la velocidad. Un agente externo aplica F(t). La segunda ley de Newton iguala masa por aceleración con la suma de fuerzas.
mx″=−cx′−kx+F(t)  ⇒  mx″+cx′+kx=F(t)
m>0, k>0, c≥0
Con t en segundos y x en metros, m se mide en kg, k en N/m, c en N·s/m y F en newtons. Todos los términos tienen dimensión de fuerza. En un muelle vertical la gravedad desplaza el equilibrio; medir x desde ese equilibrio cancela el peso constante. No hay que añadirlo otra vez sin cambiar la referencia.
Con m=1, k=4, c=0 y F=0, la característica es r²+4=0. Soltar desde x₀=1 con v₀=0 da x=cos(2t), v=−2sin(2t). La frecuencia angular natural es 2 rad/s, el período π segundos y la frecuencia 1/π hertz: frecuencia angular y frecuencia son magnitudes distintas.
7. Libre, subamortiguado, crítico y sobreamortiguado
Ponemos F=0 y dividimos por m. Las siguientes cantidades separan las propiedades del sistema de las condiciones iniciales. El amortiguamiento crítico se obtiene anulando el discriminante de mr²+cr+k=0.
ω₀=√(k/m),  γ=c/(2m),  c_crit=2√(mk)
r=−γ±√(γ²−ω₀²)
Si c=0, el sistema ideal mantiene la oscilación. Si 0<c<c_crit, las raíces son complejas: la oscilación amortiguada tiene ω_d=√(ω₀²−γ²), menor que ω₀. Un ciclo trigonométrico dura 2π/ω_d. e^(−γt) reduce la envolvente, no acorta el período.
0≤c<c_crit: x=e^(−γt)[x₀cos(ω_dt)+(v₀+γx₀)sin(ω_dt)/ω_d]
c=c_crit: x=e^(−γt)[x₀+(v₀+γx₀)t]
En el caso crítico la raíz es doble. Para c>c_crit, ambas raíces son reales negativas y la respuesta libre es una suma de exponenciales decrecientes. Un c muy grande puede ralentizar el regreso porque una raíz se acerca a cero. No oscilatorio no significa que nunca cruce cero: ciertas velocidades iniciales causan un cruce incluso en los casos crítico y sobreamortiguado.
c>c_crit: C₁=(v₀−r₂x₀)/(r₁−r₂), C₂=(r₁x₀−v₀)/(r₁−r₂)
x=C₁e^(r₁t)+C₂e^(r₂t)
Comparación concreta: fijamos m=k=1, x₀=1 y v₀=0. Con c=0, 0,5, 2 y 4 observamos movimiento armónico, subamortiguado, crítico y sobreamortiguado. La comparación es válida porque mantenemos masa, rigidez y datos iniciales.
8. La energía comprueba la coherencia de la solución
La energía mecánica suma energía cinética y elástica. Derivamos, factorizamos x′ y usamos la ecuación del movimiento. No hace falta conocer una fórmula explícita de x(t).
E=(1/2)m(x′)²+(1/2)kx²
E′=mx′x″+kxx′=x′(mx″+kx)=F(t)x′−c(x′)²
Sin fuerza externa, c=0 conserva la energía y c>0 la hace no creciente. En un instante con x′=0 puede ser E′=0 incluso si c>0; eso no elimina el amortiguamiento. Con fuerza externa, F(t)x′ es la potencia aportada y puede compensar la disipación. Si un algoritmo inventa crecimiento de energía en movimiento libre disipativo, hay que revisar el cálculo.
9. Fuerza externa: homogénea más particular
Si F no es nula, resolver la característica no basta. Si x_p resuelve la ecuación completa y x_h la homogénea asociada, la linealidad da L[x_h+x_p]=0+F. Recíprocamente, la diferencia entre dos soluciones completas es homogénea. Así se explica la estructura general.
x=x_h+x_p
Ejemplo: x″+3x′+2x=2, x(0)=0, x′(0)=0. Probamos una particular constante A: sus derivadas se anulan, así 2A=2 y A=1. Los datos iniciales se aplican a la suma completa, no solo a x_h.
x=C₁e^(−t)+C₂e^(−2t)+1
C₁+C₂=−1;  −C₁−2C₂=0  ⇒  C₁=−2, C₂=1
x=1−2e^(−t)+e^(−2t)=(1−e^(−t))²
El límite es 1, no cero: la fuerza constante ha desplazado el equilibrio. Los coeficientes indeterminados usan una forma compatible con F: polinomio, exponencial, seno y coseno. Si ya pertenece a la solución homogénea, se multiplica por t tantas veces como la multiplicidad de la raíz correspondiente. Fuerzas más generales requieren variación de parámetros o métodos numéricos; la tabla de raíces no los sustituye.
10. Fuerza periódica y resonancia
Con F(t)=F₀cos(Ωt), probamos x_p=Acos(Ωt)+Bsin(Ωt). Derivar dos veces y agrupar seno y coseno da un sistema para A y B. Definimos D=k−mΩ² y Q=D²+(cΩ)². Si Q>0, el sistema es invertible.
DA+cΩB=F₀;  DB−cΩA=0
A=F₀D/Q;  B=F₀cΩ/Q
x_p=F₀[Dcos(Ωt)+cΩsin(Ωt)]/Q
Para m=1, c=1, k=4, F₀=1 y Ω=2, D=0 y Q=4: x_p=(1/2)sin(2t). Es una particular, no automáticamente la solución con datos iniciales nulos: su velocidad inicial vale 1 y debe corregirse mediante el transitorio homogéneo. Si c>0, el transitorio decae y queda una respuesta periódica acotada.
R(Ω)=F₀/√[(k−mΩ²)²+(cΩ)²]
Si c=0 y Ω=ω₀, Q se anula: la fórmula no está definida, no es un número finito que se vuelva infinito. Hay que resolver esa ecuación. Con datos iniciales nulos una particular resonante es proporcional a t sin(ω₀t).
c=0, Ω=ω₀, x₀=v₀=0:  x(t)=F₀t sin(ω₀t)/(2mω₀)
x″+x=cos(t), x(0)=x′(0)=0  ⇒  x=(t/2)sin(t)
Comprobamos el último ejemplo: x′=(1/2)sin(t)+(t/2)cos(t), x″=cos(t)−(t/2)sin(t), luego x″+x=cos(t). Su envolvente crece linealmente en el modelo ideal. Rozamiento real, no linealidades y límites estructurales impiden extrapolar sin control a cualquier amplitud.
Distingue ω₀ natural, ω_d del transitorio amortiguado y Ω impuesta. Si c>0 y c²<2mk, la amplitud estacionaria del desplazamiento alcanza su máximo en Ω_r=√(k/m−c²/(2m²)), no exactamente en ω₀. Con mayor amortiguamiento esta amplitud no presenta pico a frecuencia positiva. La resonancia ideal ilimitada corresponde al caso sin amortiguamiento.
11. Del modelo al laboratorio: distinguir las aproximaciones
En el laboratorio elige un caso, modifica m, c, k, x₀ y v₀ y aplica. La gráfica muestra el desplazamiento temporal; el muelle animado representa el mismo valor en cada instante. Avanza o reproduce: un segundo entre pasos no implica un segundo físico. La escala del dibujo se adapta al intervalo y es ilustrativa.
El movimiento libre y la fuerza sin amortiguamiento usan fórmulas analíticas, evaluadas en coma flotante. Con fuerza y amortiguamiento el laboratorio declara una aproximación Runge–Kutta de cuarto orden con pequeños pasos internos: no es solución simbólica ni garantía de error certificado. La tabla compara posición, velocidad y energía.
v=x′; x′=v, v′=[F₀cos(Ωt)−cv−kx]/m
Escribir dos ecuaciones de primer orden explica el cálculo numérico y prepara, sin sustituirlo, el futuro capítulo sobre sistemas. Prueba variar solo c, cambiar la velocidad inicial, comparar fuerza constante (Ω=0) y periódica, y añadir amortiguamiento a la resonancia ideal. El laboratorio limita m,k a valores positivos y c a no negativos: no trata cualquier ecuación de segundo orden.
12. Un procedimiento sin saltarse pasos
Primero identifica orden, linealidad y coeficientes; distingue datos iniciales y de contorno. Usa la característica para la homogénea solo con coeficientes constantes. Escribe dos soluciones independientes, añade una particular cuando corresponda, deriva y determina constantes con ambos datos. Comprueba ecuación, condiciones, unidades y evolución.
Errores frecuentes: olvidar t en una raíz doble, imponer los datos solo a la homogénea, llamar periódica a una curva de envolvente decreciente, dividir por Q=0 en resonancia o tomar una gráfica numérica por demostración. Las conexiones con las bases son concretas: derivadas para modelar y comprobar, límites para estabilidad, trigonometría para oscilaciones e integrales para energía y trabajo.
Ejercicios: intenta antes de revelar
1. Resuelve x″=0 con x(0)=3 y x′(0)=−2.
Mostrar la solución razonada
Integramos: x′=C₂, x=C₁+C₂t. Los datos dan C₁=3 y C₂=−2, así x=3−2t. Su segunda derivada es cero y cumple ambas condiciones.
2. Resuelve x″+3x′+2x=0, x(0)=1, x′(0)=0.
Mostrar la solución razonada
Las raíces son −1 y −2. Con x=C₁e^(−t)+C₂e^(−2t), los datos dan C₁+C₂=1 y −C₁−2C₂=0: C₁=2 y C₂=−1. Así x=2e^(−t)−e^(−2t).
3. Resuelve x″+2x′+x=0, x(0)=2, x′(0)=−1.
Mostrar la solución razonada
La raíz −1 es doble: x=(C₁+C₂t)e^(−t). C₁=2 y x′(0)=C₂−C₁=−1 dan C₂=1. Así x=(2+t)e^(−t), no 2e^(−t), cuya velocidad inicial sería −2.
4. Resuelve x″+9x=0, x(0)=0, x′(0)=6; halla período y energía con m=1.
Mostrar la solución razonada
x=C₁cos(3t)+C₂sin(3t). C₁=0 y 3C₂=6 dan x=2sin(3t), v=6cos(3t). Período 2π/3; E=(1/2)36cos²(3t)+(1/2)9·4sin²(3t)=18.
5. Con m=4 y k=9, halla c crítico y resuelve para x₀=1, v₀=0.
Mostrar la solución razonada
c_crit=2√(4·9)=12 y γ=12/8=3/2. La respuesta crítica es x=[1+(3/2)t]e^(−3t/2). No uses c_crit=2k: la masa interviene dentro de la raíz.
6. Resuelve x″+4x′+13x=0 con x(0)=0 y x′(0)=3.
Mostrar la solución razonada
Las raíces son −2±3i. x=e^(−2t)[C₁cos(3t)+C₂sin(3t)]. Los datos dan C₁=0 y 3C₂=3: x=e^(−2t)sin(3t). Su factor trigonométrico tiene período 2π/3; la solución completa no es periódica.
7. Para 2x″+3x′+4x=8, ¿qué equilibrio y límite esperas?
Mostrar la solución razonada
Un equilibrio constante cumple 4x_eq=8, así x_eq=2. Las raíces homogéneas tienen parte real −3/4<0: el transitorio decae y toda solución con datos finitos tiende a 2. El equilibrio forzado no tiene por qué ser cero.
8. ¿Puede el movimiento crítico cruzar el equilibrio? Prueba x″+2x′+x=0, x₀=1, v₀=−3.
Mostrar la solución razonada
x=e^(−t)[1+(−3+1)t]=(1−2t)e^(−t). La exponencial es positiva: x cruza cero en t=1/2 y después es negativo. Un cruce no es una oscilación repetida. El régimen crítico no determina todo sin los datos iniciales.
9. Halla una particular de x″−x=eᵗ. ¿Por qué falla Aeᵗ?
Mostrar la solución razonada
eᵗ ya resuelve la homogénea: (Aeᵗ)″−Aeᵗ=0. Probamos x_p=Ateᵗ. Entonces x_p′=A(1+t)eᵗ y x_p″=A(2+t)eᵗ, así x_p″−x_p=2Aeᵗ. Luego A=1/2 y x=C₁eᵗ+C₂e^(−t)+(t/2)eᵗ.
10. Resuelve x″+4x=cos(2t), x₀=v₀=0 y calcula x(π/4).
Mostrar la solución razonada
Es resonancia ideal con m=1, ω₀=Ω=2 y F₀=1. Así x=(t/4)sin(2t), compatible con datos nulos. En t=π/4, sin(π/2)=1 y x=π/16. No dividas por k−mΩ²=0.
11. Con m=1, c=1, k=4, F₀=1 halla la amplitud en Ω=2 y la frecuencia angular del pico.
Mostrar la solución razonada
R(2)=1/√[(4−4)²+2²]=1/2. Existe pico porque c²=1<2mk=8 y aparece en Ω_r=√(4−1/2)=√(7/2), no en 2. La amplitud es finita, a diferencia de la resonancia ideal sin amortiguamiento.
12. En movimiento libre con m=k=1, c=1/2, x=2 y v=3, calcula E y E′.
Mostrar la solución razonada
E=(1/2)·3²+(1/2)·2²=13/2. Como F=0, E′=−cv²=−9/2: la energía disminuye en ese instante. Reconstruir todo el movimiento requiere además un instante de referencia y los datos iniciales.
Antes: ecuaciones de primer orden · Índice del recorrido