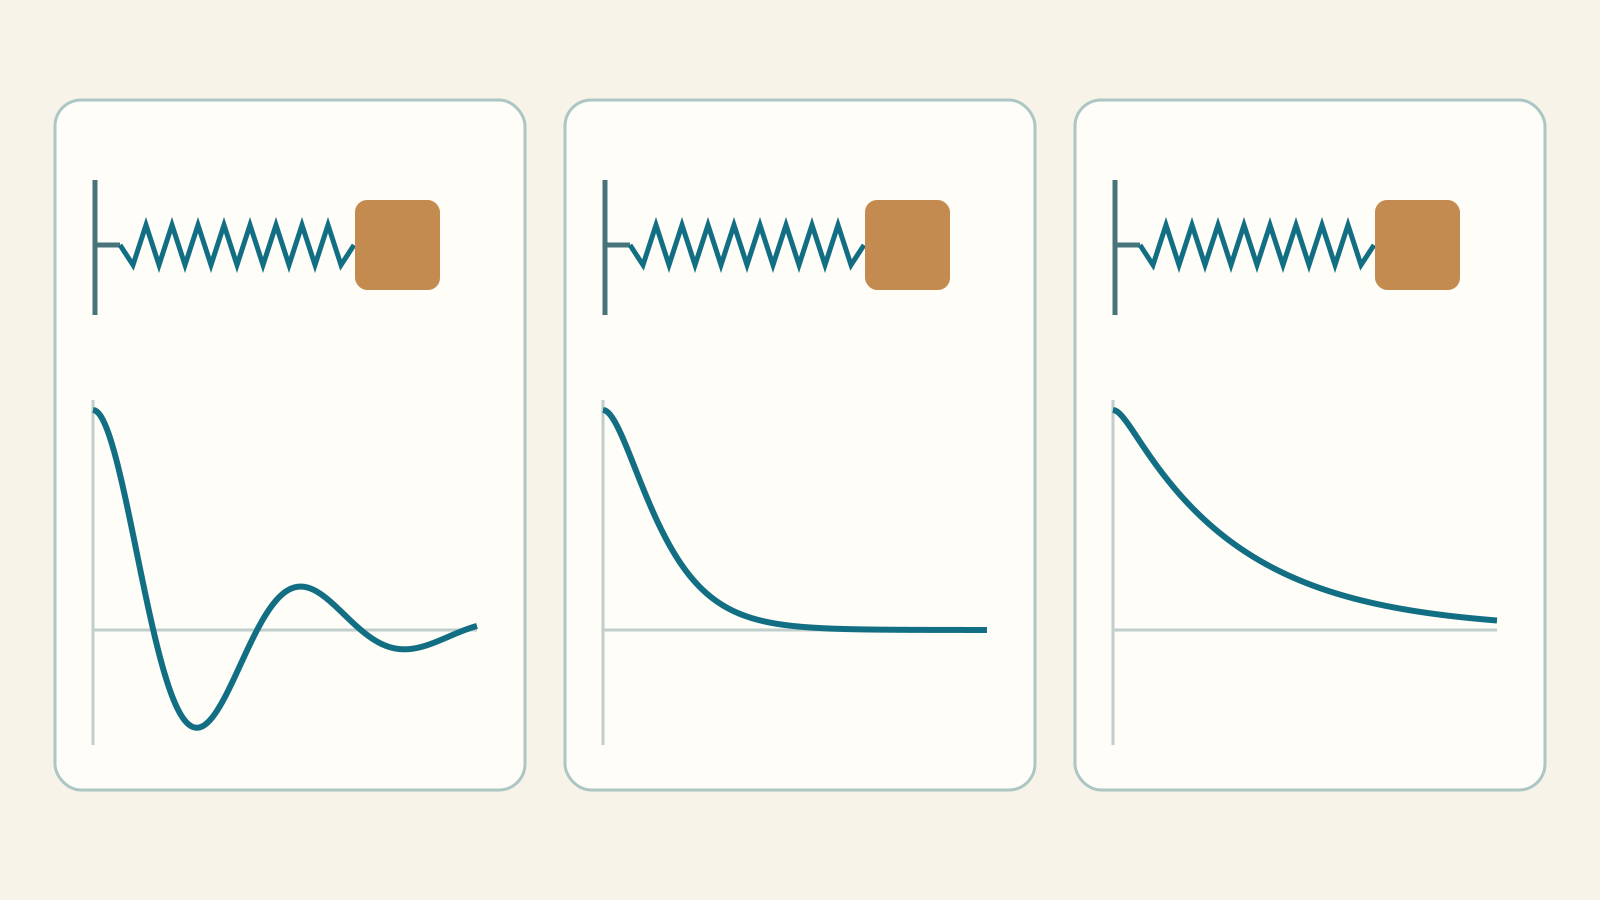
Nel primo blocco di Analisi abbiamo imparato a descrivere una variazione con una derivata. Ora la variazione riguarda anche la velocità: una molla accelera una massa e una resistenza ne frena il moto. Apriamo il secondo blocco costruendo il modello, ricavando le formule e verificando che cosa raccontano i grafici. Non basta ricordare una tabella: ogni soluzione deve soddisfare l’equazione e i due dati iniziali.
Laboratorio: oscillazioni e secondo ordine · Indice del percorso
1. Perché compare una derivata seconda
Indichiamo con x(t) lo spostamento rispetto all’equilibrio, non la posizione assoluta di un corpo. La derivata x′(t) è la velocità; la derivata della velocità x″(t) è l’accelerazione. Il secondo ordine significa che la derivata più alta presente è x″: non significa che l’incognita sia elevata al quadrato.
a₂(t)x″ + a₁(t)x′ + a₀(t)x = f(t), a₂(t) ≠ 0
L’incognita è una funzione. L’equazione è lineare quando x, x′ e x″ compaiono soltanto alla prima potenza e non si moltiplicano fra loro. x″+x=0 è lineare; x″+x³=0 e x″+(x′)²=0 non lo sono. Qui sviluppiamo soprattutto il caso lineare a coefficienti costanti. Le equazioni generali richiedono altri strumenti.
2. Due dati iniziali: posizione e velocità
Una fotografia della posizione non rivela se il corpo sia fermo o stia passando velocemente. Per prevederne il moto servono posizione e velocità allo stesso istante. In x″=0 integriamo due volte: prima x′=C₂, poi x=C₁+C₂t. Il dato x(0)=2 fissa C₁=2 ma lascia ogni possibile velocità. Aggiungendo x′(0)=−3 otteniamo una sola funzione.
x(0)=x₀, x′(0)=v₀; x″=0, x₀=2, v₀=−3 ⇒ x(t)=2−3t
Se i coefficienti e f sono continui in un intervallo e a₂ non si annulla, il problema lineare con questi due dati ammette una soluzione unica nell’intervallo. Non stiamo affermando lo stesso per ogni equazione non lineare. Due condizioni poste in istanti diversi, per esempio x(0)=0 e x(π)=0, costituiscono invece un problema ai limiti: possono dare nessuna soluzione o molte.
3. Da una funzione esponenziale a un’equazione algebrica
Consideriamo prima l’equazione omogenea, cioè con termine noto nullo e coefficienti costanti. L’esponenziale è un candidato utile perché derivandolo rimane un multiplo della stessa funzione. Poniamo x=eʳᵗ: allora x′=reʳᵗ e x″=r²eʳᵗ. Sostituiamo, raccogliamo e dividiamo per eʳᵗ, che non è mai zero.
a₂x″+a₁x′+a₀x=0 ⇒ eʳᵗ(a₂r²+a₁r+a₀)=0 ⇒ P(r)=a₂r²+a₁r+a₀=0
Abbiamo trasformato la ricerca di alcune funzioni in un’equazione di secondo grado. Le radici non sono i valori di x: sono i tassi r presenti negli esponenziali. L’equazione caratteristica funziona in questa forma perché i coefficienti sono costanti. Per t²x″+tx′−x=0 non possiamo trattare t come una costante e applicare la stessa ricetta.
4. Le tre forme della soluzione generale
Δ=a₁²−4a₂a₀
Se Δ>0 abbiamo due radici reali distinte. Le due funzioni esponenziali sono indipendenti e ogni combinazione lineare risolve l’equazione omogenea. Non basta scegliere una sola radice: perderemmo una delle due costanti necessarie per i dati iniziali.
Δ>0: x=C₁e^(r₁t)+C₂e^(r₂t)
Se Δ=0 scrivere due volte lo stesso esponenziale non dà due soluzioni indipendenti: C₁eʳᵗ+C₂eʳᵗ è solo (C₁+C₂)eʳᵗ. Ponendo x=eʳᵗu si ottiene a₂u″=0, perché P(r)=0 e P′(r)=2a₂r+a₁=0. Quindi u=C₁+C₂t: compare il fattore t.
Δ=0: x=(C₁+C₂t)eʳᵗ
Se Δ<0 le radici sono α±iβ, con β>0. Le parti reale e immaginaria di e⁽ᵅ⁺ⁱᵝ⁾ᵗ danno due funzioni reali indipendenti: eᵅᵗcos(βt) ed eᵅᵗsin(βt). Non serve assegnare uno spostamento complesso al corpo. Il fattore eᵅᵗ regola l’ampiezza; seno e coseno producono l’oscillazione.
Δ<0: x=eᵅᵗ[C₁cos(βt)+C₂sin(βt)]
5. Tre problemi completi, tre sistemi per le costanti
Primo problema: risolvere x″+3x′+2x=0, con x(0)=0 e x′(0)=1. La caratteristica si scompone in (r+1)(r+2)=0: r₁=−1, r₂=−2. Scriviamo la soluzione generale e la derivata prima di applicare i dati.
x=C₁e^(−t)+C₂e^(−2t);  x′=−C₁e^(−t)−2C₂e^(−2t)
C₁+C₂=0;  −C₁−2C₂=1  ⇒  C₁=1, C₂=−1
x=e^(−t)−e^(−2t)
Controllo: x″=e^(−t)−4e^(−2t). Nel membro sinistro i coefficienti di e^(−t) danno 1−3+2=0, quelli di e^(−2t) danno −4+6−2=0. Inoltre x(0)=0 e x′(0)=−1+2=1. La funzione parte dall’equilibrio con velocità positiva, si allontana e poi ritorna: un moto senza oscillazioni periodiche non è necessariamente monotono.
Secondo problema: x″+4x′+4x=0, x(0)=1, x′(0)=0. La radice −2 è doppia. Per derivare il prodotto non dimentichiamo la derivata del fattore C₁+C₂t.
x=(C₁+C₂t)e^(−2t);  x′=[C₂−2(C₁+C₂t)]e^(−2t)
C₁=1;  C₂−2C₁=0  ⇒  C₂=2
x=(1+2t)e^(−2t);  x′=−4te^(−2t);  x″=(8t−4)e^(−2t)
Sostituendo otteniamo (8t−4)−16t+4+8t=0. Per t>0 la velocità è negativa, mentre x resta positiva e tende a zero: in questo specifico problema il ritorno è monotono e non attraversa l’equilibrio.
Terzo problema: x″+2x′+5x=0, x(0)=1, x′(0)=0. Le radici sono −1±2i. All’istante zero il coseno vale 1 e il seno 0. La derivata iniziale comprende sia la variazione dell’esponenziale sia quella del seno.
x=e^(−t)[C₁cos(2t)+C₂sin(2t)]
x(0)=C₁=1;  x′(0)=−C₁+2C₂=0  ⇒  C₂=1/2
x=e^(−t)[cos(2t)+(1/2)sin(2t)]
Questo moto oscilla con un’ampiezza che diminuisce. Il periodo del fattore trigonometrico è π, ma l’intera funzione non è periodica: dopo π l’esponenziale ha cambiato ampiezza. La verifica nell’equazione si può fare derivando due volte, oppure usando le due soluzioni indipendenti già ottenute dalla caratteristica.
6. Costruire il modello di una massa e una molla
Scegliamo un asse orizzontale e misuriamo x dall’equilibrio. Una molla ideale esercita la forza −kx: il segno meno indica che richiama verso zero. Uno smorzatore viscoso esercita −cx′, contrario alla velocità. Un agente esterno applica F(t). La seconda legge di Newton dice massa per accelerazione uguale somma delle forze.
mx″=−cx′−kx+F(t)  ⇒  mx″+cx′+kx=F(t)
m>0, k>0, c≥0
Se t è in secondi e x in metri, m si misura in kg, k in N/m, c in N·s/m e F in newton. Ogni termine ha quindi dimensione di forza. Per una molla verticale la gravità sposta l’equilibrio: misurando x rispetto a quell’equilibrio, il termine costante del peso si cancella. Non si deve aggiungerlo di nuovo senza cambiare riferimento.
Con m=1, k=4, c=0 e F=0, la caratteristica è r²+4=0. Se lasciamo la massa da x₀=1 con v₀=0, otteniamo x=cos(2t) e v=−2sin(2t). La pulsazione naturale è 2 rad/s, il periodo π secondi e la frequenza 1/π hertz: pulsazione e frequenza non sono la stessa quantità.
7. Libero, sottosmorzato, critico, sovrasmorzato
Poniamo F=0 e dividiamo per m. Le due quantità seguenti separano le proprietà del sistema dalla scelta delle condizioni iniziali. Il valore critico dello smorzamento si ottiene imponendo discriminante nullo alla caratteristica mr²+cr+k=0.
ω₀=√(k/m),  γ=c/(2m),  c_crit=2√(mk)
r=−γ±√(γ²−ω₀²)
Se c=0 il sistema ideale conserva l’oscillazione. Se 0<c<c_crit, le radici sono complesse: compare un’oscillazione smorzata con ω_d=√(ω₀²−γ²), minore di ω₀. La durata di un ciclo del fattore trigonometrico è 2π/ω_d. Il termine e^(−γt) riduce l’inviluppo, non rende il periodo più corto.
0≤c<c_crit: x=e^(−γt)[x₀cos(ω_dt)+(v₀+γx₀)sin(ω_dt)/ω_d]
c=c_crit: x=e^(−γt)[x₀+(v₀+γx₀)t]
Nel caso critico la radice è doppia. Nel sovrasmorzamento, c>c_crit, le due radici sono reali negative e la risposta libera è una somma di esponenziali decrescenti. Aumentare molto c può rallentare il ritorno: una radice diventa vicina a zero. Non traduciamo “non oscillatorio” in “non attraversa mai lo zero”: certe velocità iniziali possono far attraversare l’equilibrio anche nei casi critico e sovrasmorzato.
c>c_crit: C₁=(v₀−r₂x₀)/(r₁−r₂), C₂=(r₁x₀−v₀)/(r₁−r₂)
x=C₁e^(r₁t)+C₂e^(r₂t)
Confronto concreto: fissiamo m=k=1, x₀=1 e v₀=0. Provando c=0, 0,5, 2 e 4 osserviamo rispettivamente moto armonico, sottosmorzato, critico e sovrasmorzato. Il confronto ha senso perché non cambiamo contemporaneamente massa, rigidezza e partenza.
8. L’energia controlla la plausibilità della soluzione
L’energia meccanica è la somma di energia cinetica ed elastica. Deriviamo usando la regola del prodotto e raccogliamo x′; poi sostituiamo l’equazione del moto. Non serve conoscere prima la formula esplicita di x(t).
E=(1/2)m(x′)²+(1/2)kx²
E′=mx′x″+kxx′=x′(mx″+kx)=F(t)x′−c(x′)²
Senza forza esterna, se c=0 l’energia resta costante; se c>0 non aumenta. In un istante con x′=0 può essere E′=0 anche se c>0: non significa che non ci sia smorzamento. Nel sistema forzato il termine F(t)x′ è la potenza fornita dall’esterno e può compensare la dissipazione. Un algoritmo che inventa crescita energetica nel moto libero dissipativo merita un controllo numerico.
9. Una forza esterna: omogenea più particolare
Quando F non è nulla, risolvere soltanto la caratteristica non basta. Se x_p è una soluzione particolare dell’equazione completa e x_h una soluzione dell’omogenea associata, la linearità dà L[x_h+x_p]=0+F. Viceversa, sottraendo due soluzioni della stessa equazione completa si ottiene una soluzione omogenea. Ecco perché la struttura seguente descrive tutte le soluzioni.
x=x_h+x_p
Esempio: x″+3x′+2x=2, x(0)=0, x′(0)=0. Proviamo una particolare costante A: le derivate scompaiono e 2A=2, dunque A=1. I dati iniziali vanno applicati alla somma completa, non soltanto a x_h.
x=C₁e^(−t)+C₂e^(−2t)+1
C₁+C₂=−1;  −C₁−2C₂=0  ⇒  C₁=−2, C₂=1
x=1−2e^(−t)+e^(−2t)=(1−e^(−t))²
Il limite è 1, non zero: la forza costante ha spostato l’equilibrio. Il metodo dei coefficienti indeterminati sceglie una forma compatibile con F: polinomio, esponenziale, seno e coseno. Se la forma scelta è già una soluzione omogenea, moltiplichiamo per t tante volte quanta è la molteplicità della radice corrispondente. Per forze più generali esistono variazione delle costanti e metodi numerici; la sola tabella della caratteristica non li sostituisce.
10. Forzamento periodico e risonanza
Con F(t)=F₀cos(Ωt), proviamo x_p=Acos(Ωt)+Bsin(Ωt). Derivando due volte e raccogliendo separatamente seno e coseno troviamo un sistema lineare per A e B. Definiamo D=k−mΩ² e Q=D²+(cΩ)². Se Q>0 il sistema è invertibile.
DA+cΩB=F₀;  DB−cΩA=0
A=F₀D/Q;  B=F₀cΩ/Q
x_p=F₀[Dcos(Ωt)+cΩsin(Ωt)]/Q
Per m=1, c=1, k=4, F₀=1, Ω=2, risulta D=0 e Q=4: x_p=(1/2)sin(2t). È una particolare, non automaticamente la soluzione con x(0)=x′(0)=0: la sua velocità iniziale vale 1 e va corretta con il transitorio omogeneo. Quando c>0, il transitorio libero si spegne e rimane una risposta periodica limitata.
R(Ω)=F₀/√[(k−mΩ²)²+(cΩ)²]
Se c=0 e Ω=ω₀, Q si annulla: la formula non è definita e non possiamo concludere che un numero finito sia diventato infinito. Risolviamo invece la nuova equazione. Con dati iniziali nulli, una particolare risonante è proporzionale a t sin(ω₀t).
c=0, Ω=ω₀, x₀=v₀=0:  x(t)=F₀t sin(ω₀t)/(2mω₀)
x″+x=cos(t), x(0)=x′(0)=0  ⇒  x=(t/2)sin(t)
Verifica dell’ultimo esempio: x′=(1/2)sin(t)+(t/2)cos(t), x″=cos(t)−(t/2)sin(t), quindi x″+x=cos(t). L’inviluppo cresce linearmente nel modello ideale. Nei sistemi reali attrito, non linearità e limiti strutturali impediscono di estendere senza controllo questa previsione a ogni ampiezza.
Non confondere tre pulsazioni: ω₀ naturale, ω_d del transitorio smorzato e Ω imposta dalla forza. Se c>0 e c²<2mk, il massimo dell’ampiezza di spostamento stazionaria si trova a Ω_r=√(k/m−c²/(2m²)), non esattamente a ω₀. Con smorzamento maggiore non c’è un picco di questa ampiezza a frequenza positiva. La risonanza ideale illimitata riguarda invece il caso senza smorzamento.
11. Dal modello al laboratorio, senza confondere le approssimazioni
Nel laboratorio scegli un caso, modifica m, c, k, x₀ e v₀, quindi applica i dati. Il grafico mostra lo spostamento nel tempo; la molla animata rende visibile lo stesso valore istante per istante. Avanza manualmente o avvia la riproduzione: un secondo di attesa fra i passaggi non significa necessariamente un secondo di tempo fisico. La scala del disegno si adatta alla finestra osservata ed è soltanto illustrativa.
Moto libero e forzamento senza smorzamento usano formule analitiche, valutate comunque con numeri in virgola mobile. Con forza e smorzamento insieme, il laboratorio dichiara invece un’approssimazione Runge–Kutta del quarto ordine a piccoli passi interni: non è una soluzione simbolica né una garanzia di errore certificato. Nella tabella puoi confrontare posizione, velocità ed energia.
v=x′; x′=v, v′=[F₀cos(Ωt)−cv−kx]/m
Questa riscrittura come due equazioni del primo ordine spiega il calcolo numerico e prepara il futuro capitolo sui sistemi, senza sostituirlo. Prove utili: variare soltanto c nei quattro regimi; ripetere con una velocità iniziale diversa; confrontare forza costante (Ω=0) e periodica; osservare la risonanza ideale e poi introdurre un piccolo smorzamento. Il laboratorio limita i parametri a m,k positivi e c non negativo: non tratta ogni possibile equazione del secondo ordine.
12. Una procedura per non perdere passaggi
Prima riconosci ordine, linearità e coefficienti; distingui problema iniziale e problema ai limiti. Risolvi l’omogenea con la caratteristica solo quando i coefficienti sono costanti. Scrivi due soluzioni indipendenti, aggiungi una particolare quando necessaria, calcola la derivata e usa entrambi i dati per trovare le costanti. Infine verifica equazione, condizioni, unità e comportamento nel tempo.
Gli errori più comuni sono dimenticare t con una radice doppia, imporre i dati solo all’omogenea, chiamare periodica una curva con inviluppo decrescente, dividere per Q=0 nella risonanza o credere che un grafico numerico costituisca da solo una dimostrazione. Il collegamento con il primo blocco è concreto: derivate per il modello e il controllo, limiti per la stabilità, trigonometria per le oscillazioni e integrali per l’energia e il lavoro.
Esercizi: prova prima di aprire
1. Risolvi x″=0 con x(0)=3 e x′(0)=−2.
Mostra la soluzione ragionata
Integrando: x′=C₂, x=C₁+C₂t. I dati impongono C₁=3 e C₂=−2, quindi x=3−2t. La derivata seconda è zero; entrambe le condizioni sono rispettate.
2. Risolvi x″+3x′+2x=0, x(0)=1, x′(0)=0.
Mostra la soluzione ragionata
Le radici sono −1 e −2. Da x=C₁e^(−t)+C₂e^(−2t) otteniamo C₁+C₂=1 e −C₁−2C₂=0: C₁=2 e C₂=−1. La soluzione è x=2e^(−t)−e^(−2t).
3. Risolvi x″+2x′+x=0, x(0)=2, x′(0)=−1.
Mostra la soluzione ragionata
La radice −1 è doppia: x=(C₁+C₂t)e^(−t). C₁=2 e x′(0)=C₂−C₁=−1, dunque C₂=1. Risulta x=(2+t)e^(−t), non 2e^(−t): quest’ultima avrebbe velocità iniziale −2.
4. Risolvi x″+9x=0, x(0)=0, x′(0)=6; trova periodo ed energia con m=1.
Mostra la soluzione ragionata
x=C₁cos(3t)+C₂sin(3t). C₁=0 e 3C₂=6, dunque x=2sin(3t), v=6cos(3t). Periodo 2π/3, energia E=(1/2)36cos²(3t)+(1/2)9·4sin²(3t)=18.
5. Con m=4 e k=9, quale c dà smorzamento critico? Risolvi con x₀=1, v₀=0.
Mostra la soluzione ragionata
c_crit=2√(4·9)=12. γ=c/(2m)=12/8=3/2. La formula critica dà x=[1+(3/2)t]e^(−3t/2). Non usare c_crit=2k: la massa entra nella radice.
6. Risolvi x″+4x′+13x=0 con x(0)=0 e x′(0)=3.
Mostra la soluzione ragionata
Le radici sono −2±3i. x=e^(−2t)[C₁cos(3t)+C₂sin(3t)]. I dati danno C₁=0 e 3C₂=3: x=e^(−2t)sin(3t). Il fattore trigonometrico ha periodo 2π/3, ma la soluzione completa non è periodica.
7. Per 2x″+3x′+4x=8 quale equilibrio e quale limite attendi?
Mostra la soluzione ragionata
Una costante x_eq soddisfa 4x_eq=8, quindi x_eq=2. Le radici dell’omogenea hanno parte reale −3/4<0: il transitorio si spegne e ogni soluzione con dati iniziali finiti tende a 2. Non confondere equilibrio forzato e posizione zero.
8. Un sistema critico può attraversare l’equilibrio? Prova x″+2x′+x=0, x₀=1, v₀=−3.
Mostra la soluzione ragionata
x=e^(−t)[1+(−3+1)t]=(1−2t)e^(−t). L’esponenziale è positivo: x si annulla a t=1/2 e poi diventa negativo. È un attraversamento, non una sequenza di oscillazioni. La sola parola “critico” non determina tutto senza i dati iniziali.
9. Trova una particolare di x″−x=eᵗ. Perché Aeᵗ non funziona?
Mostra la soluzione ragionata
eᵗ è già una soluzione omogenea: (Aeᵗ)″−Aeᵗ=0. Proviamo x_p=Ateᵗ. x_p′=A(1+t)eᵗ e x_p″=A(2+t)eᵗ; sottraendo x_p otteniamo 2Aeᵗ. Quindi A=1/2 e x=C₁eᵗ+C₂e^(−t)+(t/2)eᵗ.
10. Risolvi x″+4x=cos(2t), x₀=v₀=0 e calcola x(π/4).
Mostra la soluzione ragionata
È risonanza ideale con m=1, ω₀=Ω=2 e F₀=1. La formula dà x=(t/4)sin(2t), già compatibile con i dati nulli. A t=π/4, sin(π/2)=1: x(π/4)=π/16. Non applicare la formula con denominatore k−mΩ²=0.
11. Con m=1, c=1, k=4, F₀=1 trova l’ampiezza stazionaria a Ω=2 e la pulsazione del picco.
Mostra la soluzione ragionata
R(2)=1/√[(4−4)²+2²]=1/2. Il picco esiste perché c²=1<2mk=8 e si trova a Ω_r=√(4−1/2)=√(7/2), non a 2. L’ampiezza è finita: non è la crescita illimitata del modello senza smorzamento.
12. Nel moto libero con m=k=1, c=1/2, x=2 e v=3, calcola E ed E′.
Mostra la soluzione ragionata
E=(1/2)·3²+(1/2)·2²=13/2. Poiché F=0, E′=−cv²=−9/2. L’energia sta diminuendo in quell’istante. Per ricostruire tutto il moto servono anche l’istante di riferimento e le condizioni iniziali.
Prima: equazioni differenziali del primo ordine · Indice del percorso