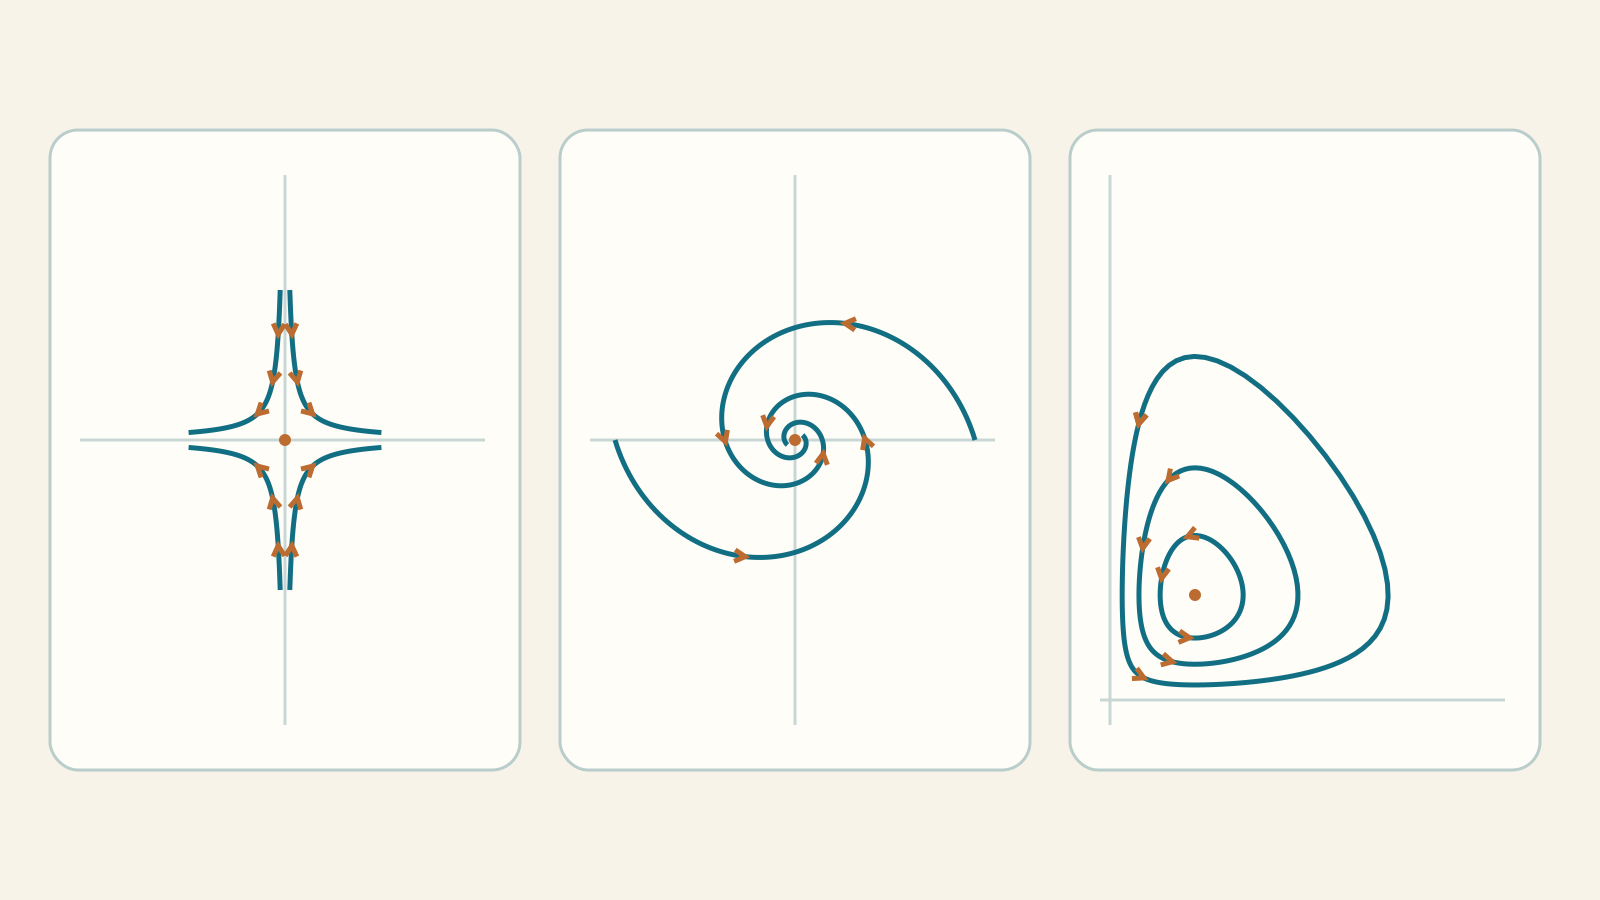
Una población modifica la otra; la velocidad cambia la posición y esta cambia la aceleración. Cuando dos magnitudes interactúan, una ecuación no basta. Aprenderemos a escribir el sistema, hallar equilibrios y soluciones, leer gráficas y comprobar cálculos. Se necesitan derivadas, exponenciales y vectores elementales; aquí introducimos matrices y autovalores.
Laboratorio: sistemas, trayectorias y equilibrios · Índice del recorrido
1. Estado y problema inicial
El estado es el par (x(t),y(t)), las dos cantidades en el mismo instante. Las incógnitas son dos funciones, no dos números. Un sistema de primer orden prescribe sus dos tasas de cambio.
x′ = f(t,x,y)
y′ = g(t,x,y)
x(t₀)=x₀, y(t₀)=y₀
Si f y g no dependen explícitamente de t, el sistema es autónomo. Si son continuas y localmente Lipschitz en (x,y), los datos determinan una solución local única. Nuestros campos polinómicos cumplen esta condición, pero eso no garantiza por sí solo una solución no lineal para todo tiempo.
2. Empezar con ecuaciones independientes
x′=−x, y′=−2y; x(0)=2, y(0)=3
x(t)=2e^(−t), y(t)=3e^(−2t)
Cada ecuación se resuelve por separado: x no usa y ni viceversa. Al derivar recuperamos −x y −2y; en t=0 obtenemos 2 y 3. Ambas coordenadas tienden a cero, pero y decae más deprisa.
e^(−t)=x/2 ⇒ y=3(x/2)²=(3/4)x², x>0
En el plano (x,y) la trayectoria es un arco de parábola hacia el origen. Las gráficas temporales muestran dos exponenciales. Son descripciones distintas del mismo movimiento: el tiempo no es un eje del plano de fases.
3. Flechas, nulclinas y equilibrios
En un sistema autónomo dibujamos en cada (x,y) el vector (f(x,y),g(x,y)), tangente orientada del movimiento. El laboratorio normaliza las flechas: conservan dirección, no velocidad.
x′=0 ⇔ f(x,y)=0
y′=0 ⇔ g(x,y)=0
(f(x*,y*),g(x*,y*))=(0,0)
En la primera nulclina la tangente es vertical si g≠0; en la segunda es horizontal si f≠0. Una nulclina no suele ser una trayectoria. En una intersección el estado queda constante. Con unicidad, órbitas distintas no se cruzan en un punto no estacionario; una órbita cerrada sí puede recorrerse periódicamente.
4. Sistemas lineales: matrices y autovalores paso a paso
x′=ax+by, y′=cx+dy
z=(x,y)ᵀ; M=[[a,b],[c,d]]; z′=Mz
La matriz es una tabla de coeficientes: la primera fila produce x′ y la segunda y′. Buscamos z(t)=e^(λt)v en una dirección fija v≠0. Derivando y simplificando queda Mv=λv: v es un autovector y λ su autovalor.
(a−λ)v₁+bv₂=0; cv₁+(d−λ)v₂=0
det(M−λI)=(a−λ)(d−λ)−bc=0
λ²−(a+d)λ+(ad−bc)=0
τ=a+d; D=ad−bc; Δ=τ²−4D
λ₁,₂=(τ±√Δ)/2
El determinante nulo permite v no nulo. Con autovalores reales distintos, los autovectores son independientes: z=C₁e^(λ₁t)v₁+C₂e^(λ₂t)v₂. Los datos determinan C₁,C₂. Autovalores complejos dan soluciones reales con senos y cosenos; un autovalor doble exige comprobar cuántos autovectores independientes existen.
5. Un sistema acoplado resuelto por completo
x′=−2x+y, y′=x−2y; x(0)=2, y(0)=0
τ=−4; D=3; λ²+4λ+3=(λ+1)(λ+3)
λ₁=−1: −v₁+v₂=0 ⇒ v=(1,1)
λ₂=−3: v₁+v₂=0 ⇒ w=(1,−1)
x=C₁e^(−t)+C₂e^(−3t)
y=C₁e^(−t)−C₂e^(−3t)
C₁+C₂=2; C₁−C₂=0 ⇒ C₁=C₂=1
x=e^(−t)+e^(−3t), y=e^(−t)−e^(−3t)
Comprobamos: x′=−e^(−t)−3e^(−3t)=−2x+y e y′=−e^(−t)+3e^(−3t)=x−2y. El estado inicial es (2,0). Aunque y₀=0, y crece inicialmente porque y′(0)=2; finalmente ambas magnitudes decaen. El signo de un coeficiente no predice toda la solución.
6. Nodo, silla, espiral y centro: ¿qué significa estable?
Un equilibrio es estable si estados iniciales suficientemente cercanos permanecen cerca para todo tiempo futuro. Es asintóticamente estable si además las soluciones cercanas convergen a él. Un centro es estable pero no atractor: las órbitas cercanas giran sin acercarse definitivamente. Una silla es inestable aunque una dirección especial conduzca al equilibrio.
D<0 ⇒ λ₁λ₂<0
D>0, Δ>0 ⇒ λ₁,λ₂ ∈ ℝ
D>0, Δ<0 ⇒ λ=τ/2 ± i√(−Δ)/2
En el sistema lineal homogéneo con D≠0: D<0 da una silla. Con D>0 y Δ>0 hay un nodo, atractor si τ<0 y repulsor si τ>0. Con Δ<0 hay una espiral atractora si τ<0, repulsora si τ>0 y un centro si τ=0. Con Δ=0 y autovalor doble no nulo hay un nodo de raíz doble: el signo decide atracción o repulsión; los autovectores precisan su geometría.
x′=x, y′=−y ⇒ x=x₀e^t, y=y₀e^(−t)
x′=−y, y′=x ⇒ x=x₀cos t−y₀sin t, y=x₀sin t+y₀cos t
En el primer ejemplo solo x₀=0 permite converger al origen: una pequeña perturbación en x basta para alejarse. En el segundo x²+y² es constante: círculos antihorarios, no espirales. Traza y determinante no indican el sentido de giro: invertir ambas ecuaciones invierte aquí el movimiento sin cambiar τ ni D.
7. Raíces dobles y casos degenerados
x′=−x+y, y′=−y; (x₀,y₀)=(0,2)
y=2e^(−t)
x′+x=2e^(−t) ⇒ (e^t x)′=2
e^t x=2t ⇒ x=2t e^(−t)
El autovalor −1 es doble, pero solo hay una dirección propia independiente: y=0. Reaparece el factor t, como en segundo orden. Sustituyendo, x′=2(1−t)e^(−t)=−x+y y se cumple el dato inicial. No se pueden inventar dos autovectores independientes si solo existe uno.
Si D=0, el equilibrio no es aislado: todos los vectores del núcleo de M son equilibrios del sistema homogéneo. Hace falta analizar la estabilidad. En x′=0, y′=−y el origen es estable pero no asintóticamente estable. En x′=y, y′=0 tenemos y=y₀ y x=x₀+y₀t: perturbaciones pequeñas con y₀≠0 se alejan.
8. Un muelle se convierte en sistema de primer orden
m x″+c x′+k x=0
y=x′ ⇒ x′=y, y′=−(k/m)x−(c/m)y
M=[[0,1],[−k/m,−c/m]]
τ=−c/m; D=k/m
No cambiamos el problema, solo damos nombre a la velocidad. x es desplazamiento e y velocidad, con unidades distintas. Los datos x(0),x′(0) pasan a (x₀,y₀). Para m=1, k=4 y c=0,6 queda x′=y e y′=−4x−0,6y: una espiral atractora. El plano relaciona posición y velocidad; no muestra la trayectoria física de la masa en el espacio.
9. Construir el modelo presas-depredadores
Sea x la densidad de presas e y la de depredadores. Sin depredadores, las presas crecen a tasa αx; los encuentros proporcionales a xy restan βxy presas. Sin presas, los depredadores disminuyen a tasa γy; el alimento añade δxy depredadores. Con α,β,γ,δ positivos:
x′=αx−βxy=x(α−βy)
y′=δxy−γy=y(δx−γ)
x′=0: x=0 ∨ y=α/β
y′=0: y=0 ∨ x=γ/δ
(x*,y*)=(0,0), (γ/δ,α/β)
Las presas crecen por debajo de y=α/β y decrecen por encima; los depredadores crecen a la derecha de x=γ/δ y decrecen a la izquierda. En (2;0,6), con coeficientes 1, x′=0,8 e y′=0,6: ambos crecen inicialmente. Un máximo de presas ocurre al cruzar y=1; uno de depredadores al cruzar x=1, generalmente en otro instante.
Densidades iniciales positivas permanecen positivas: por ejemplo x(t)=x₀ exp(∫(α−βy(s))ds). Los ejes son invariantes; en y=0 las presas crecen exponencialmente, en x=0 los depredadores decaen. El modelo omite estaciones, enfermedades, recursos limitados y poblaciones discretas: es didáctico, no una predicción realista.
10. Por qué las órbitas positivas son cerradas
H(x,y)=δx−γ ln x+βy−α ln y, x,y>0
dH/dt=(δ−γ/x)x′+(β−α/y)y′
=(δx−γ)(α−βy)+(βy−α)(δx−γ)=0
La derivada se anula porque los productos se cancelan: H permanece constante en una solución. Hₓₓ=γ/x² y Hᵧᵧ=α/y² son positivas y Hₓᵧ=0: H tiene un mínimo estricto en el equilibrio positivo. Tiende a infinito cerca de los ejes y al infinito.
Cada nivel superior al mínimo es por tanto una curva cerrada regular alrededor del mínimo, en una región positiva acotada. El campo no se anula en ella: la solución la recorre periódicamente. Esto justifica el centro no lineal y la existencia de movimientos positivos para todo tiempo, sin deducir una órbita cerrada de un dibujo. No hay atracción al equilibrio: cada dato conserva su nivel H. El período depende en general de la órbita.
Los logaritmos se aplican a densidades adimensionalizadas con unidades de referencia fijas. Cambiarlas añade una constante a H sin alterar su conservación. Los valores del laboratorio son didácticos y escalados.
11. Linealizar no lo resuelve todo
Cerca de un equilibrio no lineal ponemos u=x−x*, v=y−y* y retenemos términos de primer grado. La matriz es el Jacobiano, formado por derivadas parciales de ambas funciones. Para Lotka–Volterra:
J(x,y)=[[α−βy,−βx],[δy,δx−γ]]
J(γ/δ,α/β)=[[0,−βγ/δ],[δα/β,0]]
τ=0; D=αγ>0; λ=±i√(αγ)
En un equilibrio hiperbólico, sin autovalores de parte real nula, la linealización determina el tipo local: ambas partes reales negativas dan atracción asintótica, signos opuestos dan una silla. Autovalores puramente imaginarios no bastan: el invariante completó el argumento de las poblaciones.
x′=−y+x(x²+y²), y′=x+y(x²+y²)
r²=x²+y² ⇒ 2rr′=2r⁴ ⇒ r′=r³ (r>0)
Este sistema tiene en el origen la misma linealización que el centro x′=−y, y′=x. Sin embargo todo radio inicial positivo crece: el origen es inestable. Un centro de la linealización no es automáticamente un centro del sistema original.
12. Usar el laboratorio y comprobar el cálculo
Elige uno de ocho ejemplos y edita coeficientes o datos iniciales. El nombre solo es un punto de partida: tras cambiar la matriz, lee de nuevo la clasificación real. Toca el plano dentro de los límites para cambiar (x₀,y₀); también puedes editar los campos sin ratón.
Los sistemas lineales usan la exponencial de matriz, incluso con raíz doble. Las poblaciones se integran con Runge–Kutta de cuarto orden en u=ln x, v=ln y. Queda u′=α−βe^v y v′=δe^u−γ: reconstruir x=e^u,y=e^v evita densidades negativas artificiales, pero no elimina el error numérico.
El laboratorio integra dos veces, con pasos máximos h y h/2, muestra el segundo cálculo y compara pares en 601 instantes. También mide la deriva de H. Reduce h y compara: ni la coincidencia ni H casi constante certifican la solución o el período. Puede existir error de fase incluso sobre la curva de nivel correcta.
Procedimiento: 1) define magnitudes, unidades y dominio; 2) escribe ecuaciones y datos; 3) resuelve simultáneamente f=g=0; 4) calcula nulclinas y signos; 5) resuelve o clasifica cuando sea posible; 6) comprueba ecuaciones, datos e invariantes; 7) usa gráficas para formular preguntas, no sustituir pruebas.
Ejercicios: intenta antes de revelar
1. Resuelve x′=−x, y′=−2y con (x₀,y₀)=(2,3).
Mostrar la solución razonada
x=2e^(−t), y=3e^(−2t). Las constantes son los datos iniciales. Eliminando t: y=3x²/4, x>0; movimiento hacia el origen.
2. ¿Es (2,0) equilibrio de x′=−2x+y, y′=x−2y?
Mostrar la solución razonada
No: (x′,y′)=(−4,2), no (0,0). Las nulclinas y=2x e y=x/2 solo se cruzan en el origen.
3. Calcula los autovalores de M=[[-2,1],[1,-2]].
Mostrar la solución razonada
τ=−4, D=3, Δ=16−12=4. Así λ=(−4±2)/2: −1 y −3. Ambos negativos: nodo asintóticamente estable.
4. ¿Una trayectoria convergente hace estable una silla?
Mostrar la solución razonada
No. En x′=x, y′=−y los datos con x₀=0 convergen, pero todo x₀≠0 produce x=x₀e^t que se aleja. La estabilidad incluye todas las perturbaciones suficientemente pequeñas.
5. Para x′=−y, y′=x y (x₀,y₀)=(2,0), halla movimiento y período.
Mostrar la solución razonada
x=2cos t, y=2sin t; período 2π. x²+y²=4: círculo antihorario. La distancia al origen es constante, así que el centro no es atractor.
6. Resuelve el caso doble x′=−x+y, y′=−y con (0,2).
Mostrar la solución razonada
Primero y=2e^(−t). Después (e^t x)′=2: integrando con x₀=0 queda x=2t e^(−t). El factor t surge de integrar, no de añadir una constante.
7. Transforma x″+0,6x′+4x=0 en sistema.
Mostrar la solución razonada
Pon y=x′: x′=y, y′=−4x−0,6y. τ=−0,6, D=4 y Δ=0,36−16<0: espiral atractora. y es velocidad, no otra posición.
8. Halla equilibrios con α=2, β=1, γ=3, δ=2.
Mostrar la solución razonada
Resolver juntas x(2−y)=0 e y(2x−3)=0 da (0,0) y (3/2,2). Una nulclina no basta: ambas derivadas deben anularse.
9. Con coeficientes 1, ¿qué ocurre inicialmente en (2;0,6)?
Mostrar la solución razonada
x′=2(1−0,6)=0,8 e y′=0,6(2−1)=0,6. Ambos crecen; el vector apunta arriba y a la derecha. No implica crecimiento eterno.
10. ¿El equilibrio positivo de Lotka–Volterra atrae todas las órbitas positivas?
Mostrar la solución razonada
No: H es constante en cada órbita y tiene mínimo estricto en el equilibrio. Una órbita de nivel superior no baja al mínimo. Las órbitas positivas no estacionarias son periódicas, no espirales atractoras.
11. ¿Autovalores puramente imaginarios prueban siempre un centro no lineal?
Mostrar la solución razonada
No. El sistema x′=−y+x(x²+y²), y′=x+y(x²+y²) tiene esa linealización, pero r′=r³>0. Hacen falta términos no lineales, invariantes u otros argumentos: el Jacobiano solo no decide.
12. ¿H numérico casi constante garantiza el período correcto?
Mostrar la solución razonada
No: la curva correcta puede recorrerse con tiempos incorrectos. Compara distintos pasos, datos y derivadas además de la deriva de H. El laboratorio muestra indicadores muestreados, no una prueba ni una cota certificada.
Antes: ecuaciones de segundo orden · Índice del recorrido