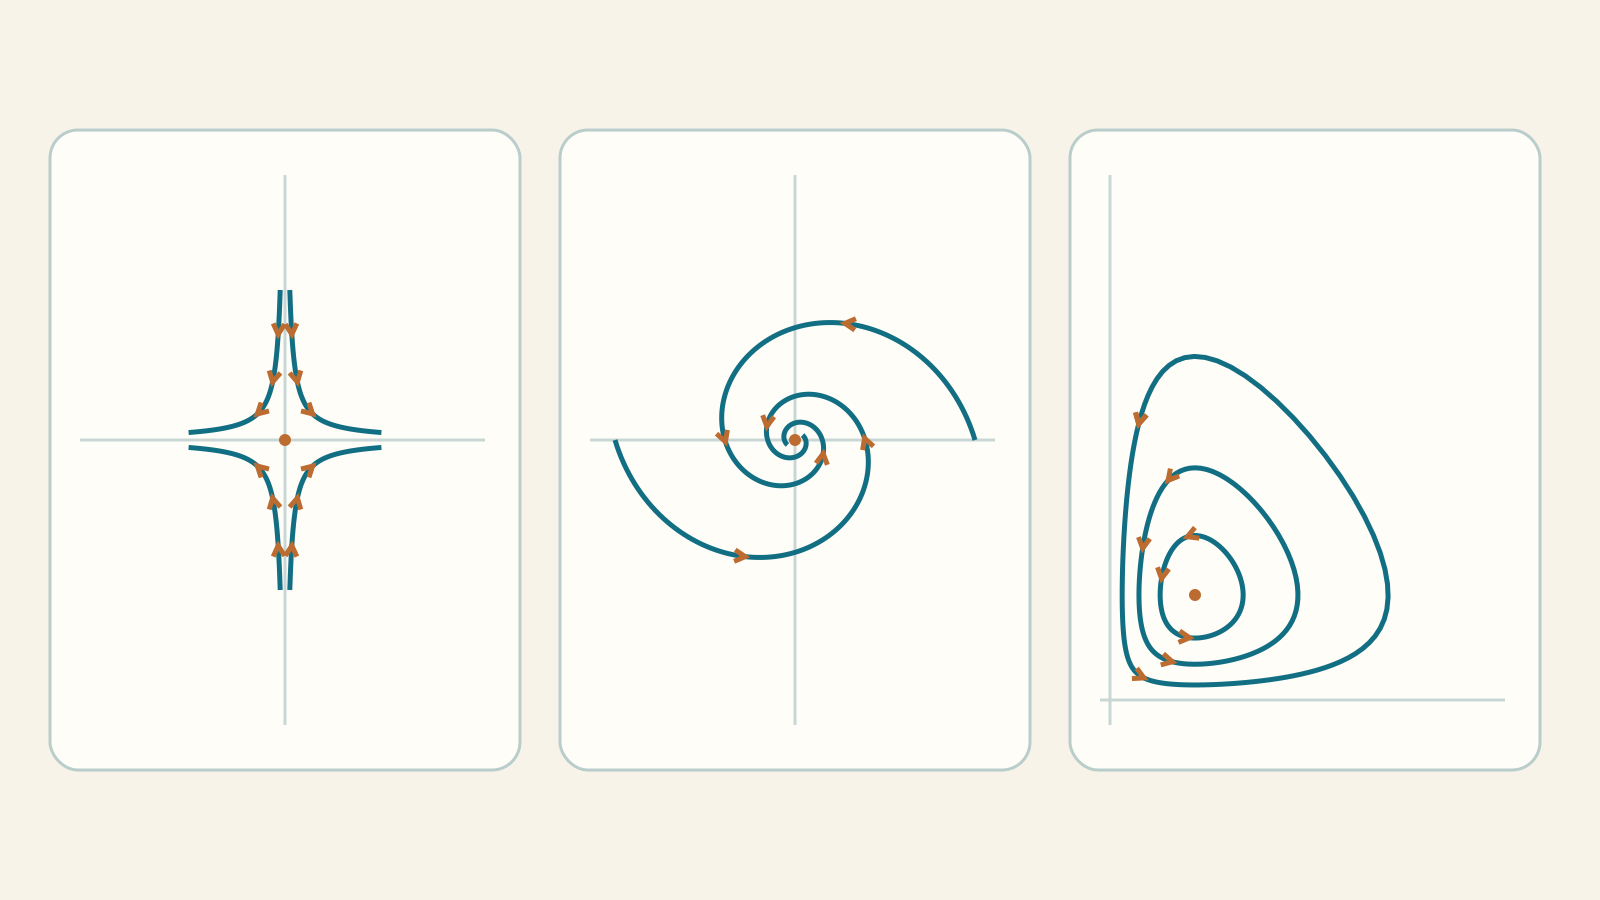
Une population modifie l’autre ; la vitesse change la position et celle-ci change l’accélération. Quand deux grandeurs interagissent, une équation ne suffit plus. Apprenons à écrire le système, trouver équilibres et solutions, lire les graphes et contrôler les calculs. Dérivées, exponentielles et vecteurs élémentaires sont requis ; matrices et valeurs propres sont introduites ici.
Laboratoire : systèmes, trajectoires et équilibres · Index du parcours
1. État et problème initial
L’état est le couple (x(t),y(t)), qui indique les deux quantités au même instant. Les inconnues sont deux fonctions, pas deux nombres. Un système du premier ordre prescrit leurs vitesses de variation.
x′ = f(t,x,y)
y′ = g(t,x,y)
x(t₀)=x₀, y(t₀)=y₀
Si f et g ne dépendent pas explicitement de t, le système est autonome. Si elles sont continues et localement lipschitziennes en (x,y), les données déterminent une solution locale unique. Nos champs polynomiaux vérifient cela, sans garantir à eux seuls une solution non linéaire pour tout temps.
2. Commencer par deux équations indépendantes
x′=−x, y′=−2y; x(0)=2, y(0)=3
x(t)=2e^(−t), y(t)=3e^(−2t)
Chaque équation se résout séparément : x ne dépend pas de y et réciproquement. La dérivation redonne −x et −2y ; à t=0 on retrouve 2 et 3. Les deux coordonnées tendent vers zéro, mais y décroît plus vite.
e^(−t)=x/2 ⇒ y=3(x/2)²=(3/4)x², x>0
Dans le plan (x,y), la trajectoire est un arc de parabole parcouru vers l’origine. Les graphes temporels montrent deux exponentielles. Ce sont deux descriptions du même mouvement : le temps n’est pas un axe du plan de phase.
3. Flèches, nullclines et équilibres
Pour un système autonome, on dessine en chaque (x,y) le vecteur (f(x,y),g(x,y)), tangent orienté du mouvement. Le laboratoire normalise les flèches : elles gardent la direction, pas la vitesse.
x′=0 ⇔ f(x,y)=0
y′=0 ⇔ g(x,y)=0
(f(x*,y*),g(x*,y*))=(0,0)
Sur la première nullcline la tangente est verticale si g≠0 ; sur la seconde elle est horizontale si f≠0. Une nullcline n’est généralement pas une trajectoire. À l’intersection l’état reste constant. Avec unicité, deux orbites distinctes ne se croisent pas en un point non stationnaire ; une orbite fermée peut être reparcourue périodiquement.
4. Systèmes linéaires : matrices et valeurs propres pas à pas
x′=ax+by, y′=cx+dy
z=(x,y)ᵀ; M=[[a,b],[c,d]]; z′=Mz
La matrice est un tableau de coefficients : la première ligne donne x′ et la seconde y′. Cherchons z(t)=e^(λt)v sur une direction fixe v≠0. En dérivant et simplifiant, Mv=λv : v est un vecteur propre et λ sa valeur propre.
(a−λ)v₁+bv₂=0; cv₁+(d−λ)v₂=0
det(M−λI)=(a−λ)(d−λ)−bc=0
λ²−(a+d)λ+(ad−bc)=0
τ=a+d; D=ad−bc; Δ=τ²−4D
λ₁,₂=(τ±√Δ)/2
Le déterminant nul permet v non nul. Avec deux valeurs propres réelles distinctes, les vecteurs propres sont indépendants : z=C₁e^(λ₁t)v₁+C₂e^(λ₂t)v₂. Les données déterminent C₁,C₂. Des valeurs complexes donnent des solutions réelles en sinus et cosinus ; une valeur double exige de vérifier le nombre de vecteurs propres indépendants.
5. Un système couplé entièrement résolu
x′=−2x+y, y′=x−2y; x(0)=2, y(0)=0
τ=−4; D=3; λ²+4λ+3=(λ+1)(λ+3)
λ₁=−1: −v₁+v₂=0 ⇒ v=(1,1)
λ₂=−3: v₁+v₂=0 ⇒ w=(1,−1)
x=C₁e^(−t)+C₂e^(−3t)
y=C₁e^(−t)−C₂e^(−3t)
C₁+C₂=2; C₁−C₂=0 ⇒ C₁=C₂=1
x=e^(−t)+e^(−3t), y=e^(−t)−e^(−3t)
Vérifions : x′=−e^(−t)−3e^(−3t)=−2x+y et y′=−e^(−t)+3e^(−3t)=x−2y. L’état initial est (2,0). Malgré y₀=0, y croît d’abord car y′(0)=2 ; ensuite les deux grandeurs décroissent. Le signe d’un seul coefficient ne prévoit pas toute la solution.
6. Nœud, selle, spirale et centre : que signifie stable ?
Un équilibre est stable si des états initiaux suffisamment proches restent proches pour tout temps futur. Il est asymptotiquement stable si les solutions proches convergent aussi vers lui. Un centre est stable mais non attractif : les orbites voisines tournent sans s’en rapprocher définitivement. Une selle est instable malgré une direction particulière qui mène à l’équilibre.
D<0 ⇒ λ₁λ₂<0
D>0, Δ>0 ⇒ λ₁,λ₂ ∈ ℝ
D>0, Δ<0 ⇒ λ=τ/2 ± i√(−Δ)/2
Pour un système linéaire homogène avec D≠0 : D<0 donne une selle. Si D>0 et Δ>0, on a un nœud attractif pour τ<0, répulsif pour τ>0. Si Δ<0, on a une spirale attractive pour τ<0, répulsive pour τ>0, un centre pour τ=0. Avec Δ=0 et valeur propre double non nulle, le signe décide l’attraction ou la répulsion ; les vecteurs propres précisent la géométrie du nœud.
x′=x, y′=−y ⇒ x=x₀e^t, y=y₀e^(−t)
x′=−y, y′=x ⇒ x=x₀cos t−y₀sin t, y=x₀sin t+y₀cos t
Dans le premier exemple, seul x₀=0 permet de converger vers l’origine : une petite perturbation de x suffit pour s’éloigner. Dans le second, x²+y² est constant : cercles antihoraires, pas spirales. Trace et déterminant n’indiquent pas le sens de rotation : inverser les deux équations inverse ici le mouvement sans changer τ ni D.
7. Racines doubles et cas dégénérés
x′=−x+y, y′=−y; (x₀,y₀)=(0,2)
y=2e^(−t)
x′+x=2e^(−t) ⇒ (e^t x)′=2
e^t x=2t ⇒ x=2t e^(−t)
La valeur propre −1 est double mais n’a qu’une direction propre indépendante : y=0. Le facteur t réapparaît comme au second ordre. La substitution donne x′=2(1−t)e^(−t)=−x+y et la bonne donnée initiale. On ne peut inventer deux vecteurs propres indépendants quand il n’y en a qu’un.
Si D=0, l’équilibre n’est pas isolé : tous les vecteurs du noyau de M sont équilibres du système homogène. Il faut examiner la stabilité. Pour x′=0, y′=−y, l’origine est stable mais non asymptotiquement stable. Pour x′=y, y′=0, on a y=y₀ et x=x₀+y₀t : de petites perturbations avec y₀≠0 s’éloignent.
8. Un ressort devient un système du premier ordre
m x″+c x′+k x=0
y=x′ ⇒ x′=y, y′=−(k/m)x−(c/m)y
M=[[0,1],[−k/m,−c/m]]
τ=−c/m; D=k/m
Le problème n’a pas changé : on a nommé la vitesse. x est le déplacement et y la vitesse, avec des unités différentes. Les données x(0),x′(0) deviennent (x₀,y₀). Pour m=1, k=4 et c=0,6, x′=y et y′=−4x−0,6y : une spirale attractive. Le plan relie position et vitesse, ce n’est pas la trajectoire physique de la masse dans l’espace.
9. Construire le modèle proies-prédateurs
Soit x la densité des proies et y celle des prédateurs. Sans prédateurs les proies croissent au taux αx ; les rencontres proportionnelles à xy retirent βxy proies. Sans proies les prédateurs décroissent au taux γy ; la nourriture ajoute δxy prédateurs. Pour α,β,γ,δ positifs :
x′=αx−βxy=x(α−βy)
y′=δxy−γy=y(δx−γ)
x′=0: x=0 ∨ y=α/β
y′=0: y=0 ∨ x=γ/δ
(x*,y*)=(0,0), (γ/δ,α/β)
Les proies augmentent sous y=α/β et diminuent au-dessus ; les prédateurs augmentent à droite de x=γ/δ et diminuent à gauche. En (2 ; 0,6), tous les coefficients valant 1, x′=0,8 et y′=0,6 : les deux croissent initialement. Le pic des proies correspond au franchissement de y=1 ; celui des prédateurs au franchissement de x=1, généralement à un autre instant.
Des densités initiales positives restent positives : par exemple x(t)=x₀ exp(∫(α−βy(s))ds). Les axes sont invariants ; sur y=0 les proies croissent exponentiellement, sur x=0 les prédateurs décroissent. Saisons, maladies, ressources limitées et populations discrètes sont ignorées : modèle pédagogique, pas prévision réaliste.
10. Pourquoi les orbites positives sont fermées
H(x,y)=δx−γ ln x+βy−α ln y, x,y>0
dH/dt=(δ−γ/x)x′+(β−α/y)y′
=(δx−γ)(α−βy)+(βy−α)(δx−γ)=0
La dérivée s’annule car les produits sont opposés : H est constant sur une solution. Hₓₓ=γ/x² et Hᵧᵧ=α/y² sont positives et Hₓᵧ=0 : H admet un minimum strict à l’équilibre positif. Il tend vers l’infini près des axes et à l’infini.
Chaque niveau au-dessus du minimum est donc une courbe fermée régulière entourant ce minimum dans une région positive bornée. Le champ ne s’y annule pas : la solution la parcourt périodiquement. Cela justifie le centre non linéaire et l’existence des mouvements positifs pour tout temps, au lieu de déduire une orbite fermée d’un dessin. Chaque donnée garde son niveau H, sans attraction vers l’équilibre. La période dépend généralement de l’orbite.
Les logarithmes portent sur des valeurs de densité rendues sans dimension par des unités de référence fixes. Un changement d’unités ajoute une constante à H sans modifier sa conservation. Les valeurs du laboratoire sont pédagogiques et mises à l’échelle.
11. Linéariser ne résout pas tout
Près d’un équilibre non linéaire, posons u=x−x*, v=y−y* et gardons les termes du premier degré. La matrice est le Jacobien, formé des dérivées partielles des deux fonctions. Pour Lotka–Volterra :
J(x,y)=[[α−βy,−βx],[δy,δx−γ]]
J(γ/δ,α/β)=[[0,−βγ/δ],[δα/β,0]]
τ=0; D=αγ>0; λ=±i√(αγ)
À un équilibre hyperbolique, sans valeur propre de partie réelle nulle, la linéarisation détermine le type local : deux parties réelles négatives donnent une attraction asymptotique, des signes opposés donnent une selle. Des valeurs purement imaginaires ne suffisent pas : l’invariant a complété l’argument pour les populations.
x′=−y+x(x²+y²), y′=x+y(x²+y²)
r²=x²+y² ⇒ 2rr′=2r⁴ ⇒ r′=r³ (r>0)
Ce système a à l’origine la même linéarisation que le centre x′=−y, y′=x. Pourtant tout rayon initial positif croît : l’origine est instable. Un centre de la linéarisation n’est pas automatiquement un centre du système initial.
12. Utiliser le laboratoire et contrôler le calcul
Choisissez un des huit exemples, puis modifiez coefficients ou données initiales. Le nom n’est qu’un point de départ : après modification de la matrice, relisez la classification effective. Touchez le plan dans les limites admises pour changer (x₀,y₀) ; les champs permettent la même opération sans souris.
Les systèmes linéaires utilisent l’exponentielle de matrice, même en cas de racine double. Les populations sont intégrées par Runge–Kutta d’ordre quatre dans u=ln x, v=ln y. On obtient u′=α−βe^v et v′=δe^u−γ : reconstruire x=e^u,y=e^v évite les densités négatives artificielles, sans supprimer l’erreur.
Le laboratoire intègre deux fois, avec pas maximaux h et h/2, affiche le second calcul et compare les couples aux 601 instants. Il mesure aussi la dérive de H. Réduisez h et recommencez : ni l’accord ni H presque constant ne certifient la solution ou la période. Une erreur de phase peut subsister même sur la bonne courbe de niveau.
Méthode : 1) définir quantités, unités et domaine ; 2) écrire équations et données ; 3) résoudre simultanément f=g=0 ; 4) calculer nullclines et signes ; 5) résoudre ou classifier si possible ; 6) vérifier équations, données et invariants ; 7) utiliser les graphes pour poser des questions, pas remplacer les preuves.
Exercices : essayer avant de révéler
1. Résoudre x′=−x, y′=−2y avec (x₀,y₀)=(2,3).
Afficher la solution expliquée
x=2e^(−t), y=3e^(−2t). Les constantes sont les données initiales. Éliminer t donne y=3x²/4, x>0 ; mouvement vers l’origine.
2. (2,0) est-il un équilibre de x′=−2x+y, y′=x−2y ?
Afficher la solution expliquée
Non : (x′,y′)=(−4,2), pas (0,0). Les nullclines y=2x et y=x/2 se croisent seulement à l’origine.
3. Calculer les valeurs propres de M=[[-2,1],[1,-2]].
Afficher la solution expliquée
τ=−4, D=3, Δ=16−12=4. Donc λ=(−4±2)/2 : −1 et −3. Les deux sont négatives : nœud asymptotiquement stable.
4. Une trajectoire convergente rend-elle une selle stable ?
Afficher la solution expliquée
Non. Pour x′=x, y′=−y, x₀=0 donne convergence, mais tout x₀≠0 donne x=x₀e^t qui s’éloigne. La stabilité concerne toutes les perturbations assez petites.
5. Pour x′=−y, y′=x et (x₀,y₀)=(2,0), trouver mouvement et période.
Afficher la solution expliquée
x=2cos t, y=2sin t ; période 2π. x²+y²=4 : cercle antihoraire. La distance à l’origine reste constante, donc le centre n’est pas attractif.
6. Résoudre le cas double x′=−x+y, y′=−y avec (0,2).
Afficher la solution expliquée
D’abord y=2e^(−t). Puis (e^t x)′=2 : intégrer avec x₀=0 donne x=2t e^(−t). Le facteur t vient de l’intégration, pas d’une constante ajoutée.
7. Transformer x″+0,6x′+4x=0 en système.
Afficher la solution expliquée
Poser y=x′ : x′=y, y′=−4x−0,6y. τ=−0,6, D=4 et Δ=0,36−16<0 : spirale attractive. y est la vitesse, pas une autre position.
8. Trouver les équilibres pour α=2, β=1, γ=3, δ=2.
Afficher la solution expliquée
Résoudre ensemble x(2−y)=0 et y(2x−3)=0 donne (0,0) et (3/2,2). Une seule nullcline ne suffit pas : les deux dérivées doivent s’annuler.
9. Avec coefficients 1, que se passe-t-il au départ en (2 ; 0,6) ?
Afficher la solution expliquée
x′=2(1−0,6)=0,8 et y′=0,6(2−1)=0,6. Les deux croissent ; le vecteur pointe en haut à droite. Cela ne signifie pas une croissance éternelle.
10. L’équilibre positif de Lotka–Volterra attire-t-il toutes les orbites positives ?
Afficher la solution expliquée
Non : H est constant sur chaque orbite et minimal strictement à l’équilibre. Une orbite de niveau supérieur ne descend pas au minimum. Les orbites positives non stationnaires sont périodiques, pas des spirales attractives.
11. Des valeurs propres purement imaginaires prouvent-elles un centre non linéaire ?
Afficher la solution expliquée
Non. Le système x′=−y+x(x²+y²), y′=x+y(x²+y²) a cette linéarisation, mais r′=r³>0. Il faut les termes non linéaires, des invariants ou d’autres arguments : le Jacobien seul ne décide pas.
12. Un H numérique presque constant garantit-il la bonne période ?
Afficher la solution expliquée
Non : la bonne courbe peut être parcourue avec une mauvaise chronologie. Comparer pas, données initiales et dérivées en plus de la dérive de H. Le laboratoire affiche des indicateurs échantillonnés, pas une preuve ni une borne certifiée.
Avant : équations du second ordre · Index du parcours