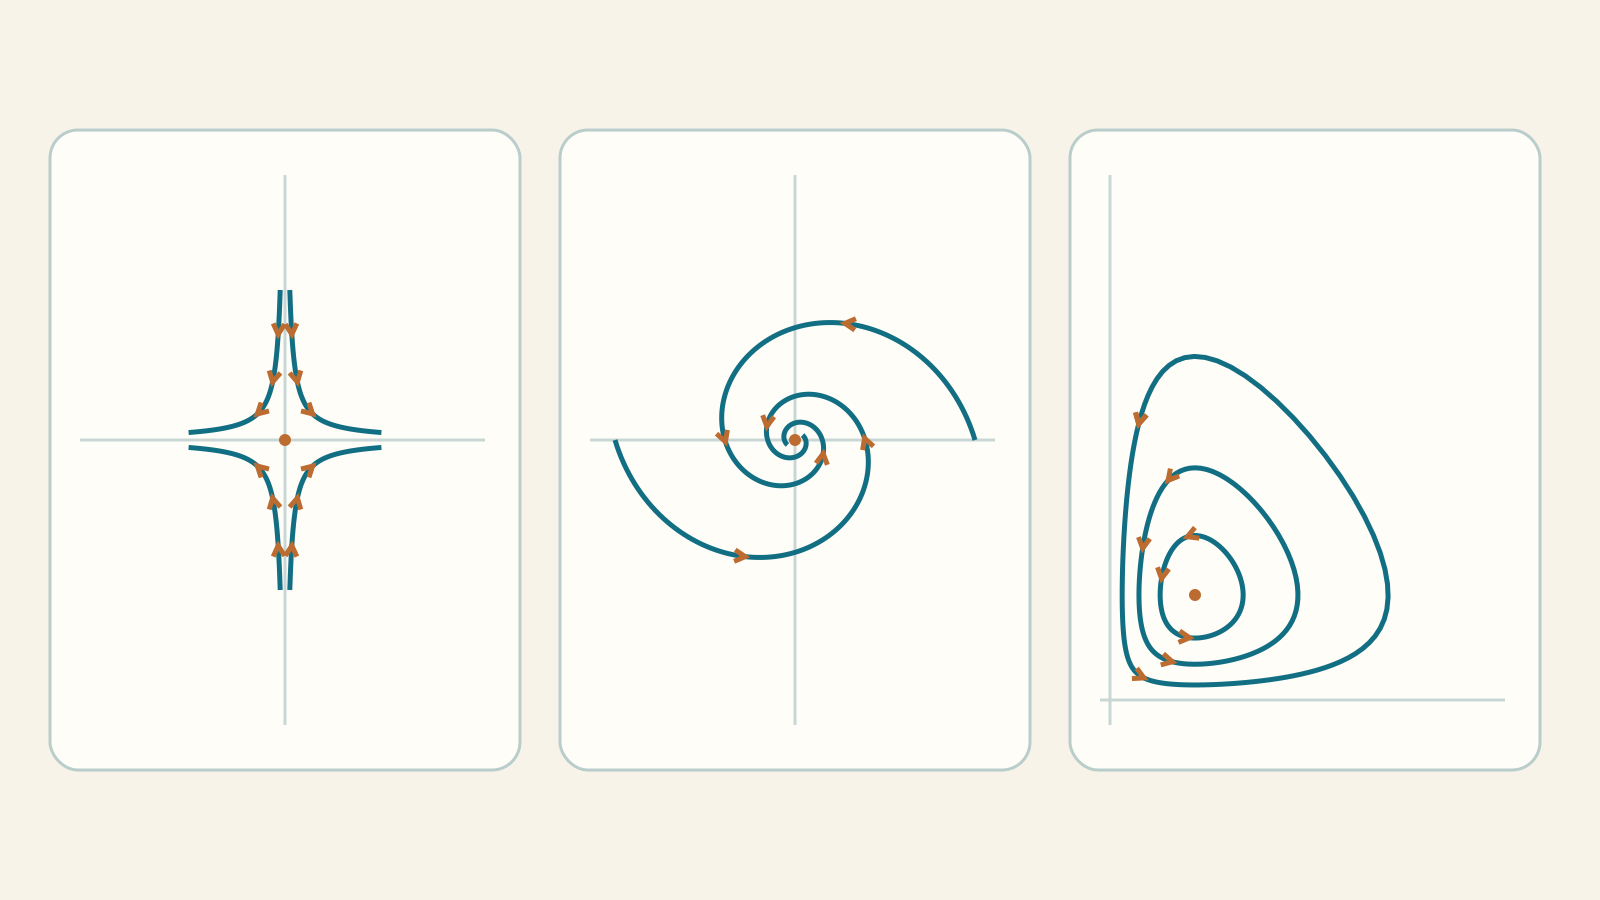
Una popolazione modifica l’altra; la velocità cambia la posizione e la posizione cambia l’accelerazione. Quando due grandezze si influenzano, una sola equazione non basta. Impariamo a scrivere il sistema, trovare equilibri e soluzioni, leggere i grafici e controllare i calcoli del computer. Servono derivate, esponenziali e nozioni elementari sui vettori; matrici e autovalori vengono introdotti qui.
Laboratorio: sistemi, traiettorie ed equilibri · Indice del percorso
1. Lo stato e il problema iniziale
Lo stato è la coppia (x(t),y(t)): specifica entrambe le quantità nello stesso istante. Le incognite sono due funzioni, non due numeri. Un sistema del primo ordine prescrive le loro due velocità di variazione.
x′ = f(t,x,y)
y′ = g(t,x,y)
x(t₀)=x₀, y(t₀)=y₀
Se f e g non dipendono esplicitamente da t il sistema è autonomo. Con f,g continue e localmente lipschitziane rispetto a (x,y), il dato iniziale determina localmente una soluzione unica. I campi polinomiali degli esempi soddisfano questa ipotesi, ma per un sistema non lineare ciò non garantisce da solo una soluzione per ogni tempo.
2. Cominciare da due equazioni indipendenti
x′=−x, y′=−2y; x(0)=2, y(0)=3
x(t)=2e^(−t), y(t)=3e^(−2t)
Ciascuna equazione si risolve separatamente: x non usa y e y non usa x. Derivando le due formule ritroviamo −x e −2y; ponendo t=0 ritroviamo 2 e 3. Entrambe le coordinate tendono a zero, ma y decade più rapidamente.
e^(−t)=x/2 ⇒ y=3(x/2)²=(3/4)x², x>0
Nel piano (x,y) la traiettoria è un arco di parabola percorso verso l’origine. Nei grafici temporali, invece, vediamo due esponenziali. Sono descrizioni diverse dello stesso moto: nel piano delle fasi il tempo non è un asse.
3. Frecce, nullcline ed equilibri
Per un sistema autonomo, in ciascun punto (x,y) disegniamo il vettore (f(x,y),g(x,y)). Indica la tangente orientata al moto. Le frecce normalizzate del laboratorio mantengono la direzione, non il valore della velocità.
x′=0 ⇔ f(x,y)=0
y′=0 ⇔ g(x,y)=0
(f(x*,y*),g(x*,y*))=(0,0)
Sulla prima nullclina la tangente è verticale se g≠0; sulla seconda è orizzontale se f≠0. Una nullclina non è in generale una traiettoria. All’intersezione lo stato resta costante: x(t)=x*, y(t)=y*. In presenza di unicità, due orbite diverse non si incrociano in un punto non stazionario; un’orbita chiusa può invece essere ripercorsa periodicamente.
4. Sistemi lineari: matrice e autovalori, senza salti
x′=ax+by, y′=cx+dy
z=(x,y)ᵀ; M=[[a,b],[c,d]]; z′=Mz
La matrice è soltanto una tabella di coefficienti: la prima riga produce x′, la seconda y′. Cerchiamo un moto su una direzione fissa v=(v₁,v₂), cioè z(t)=e^(λt)v con v≠0. Derivando e cancellando l’esponenziale otteniamo Mv=λv: v è un autovettore e λ il relativo autovalore.
(a−λ)v₁+bv₂=0; cv₁+(d−λ)v₂=0
det(M−λI)=(a−λ)(d−λ)−bc=0
λ²−(a+d)λ+(ad−bc)=0
τ=a+d; D=ad−bc; Δ=τ²−4D
λ₁,₂=(τ±√Δ)/2
Il determinante nullo permette una soluzione v non nulla. Con due autovalori reali distinti, i due autovettori sono indipendenti: z=C₁e^(λ₁t)v₁+C₂e^(λ₂t)v₂. I due dati iniziali determinano C₁,C₂. Se gli autovalori sono complessi, si combinano parti reali e immaginarie ottenendo seni e coseni reali; se coincidono bisogna controllare quanti autovettori indipendenti esistono.
5. Un sistema accoppiato risolto completamente
x′=−2x+y, y′=x−2y; x(0)=2, y(0)=0
τ=−4; D=3; λ²+4λ+3=(λ+1)(λ+3)
λ₁=−1: −v₁+v₂=0 ⇒ v=(1,1)
λ₂=−3: v₁+v₂=0 ⇒ w=(1,−1)
x=C₁e^(−t)+C₂e^(−3t)
y=C₁e^(−t)−C₂e^(−3t)
C₁+C₂=2; C₁−C₂=0 ⇒ C₁=C₂=1
x=e^(−t)+e^(−3t), y=e^(−t)−e^(−3t)
Verifichiamo davvero: x′=−e^(−t)−3e^(−3t)=−2x+y e y′=−e^(−t)+3e^(−3t)=x−2y. All’istante iniziale otteniamo (2,0). Pur partendo da y₀=0, y cresce inizialmente perché y′(0)=2: poi entrambe le quantità decadono. Non basta osservare il segno di un singolo coefficiente per prevedere tutta la soluzione.
6. Nodo, sella, spirale e centro: che cosa significa stabile?
Un equilibrio è stabile se dati sufficientemente vicini rimangono vicini per tutti i tempi futuri; è asintoticamente stabile se, inoltre, le soluzioni vicine convergono a esso. Un centro è stabile ma non attrattivo: le orbite vicine girano senza avvicinarsi definitivamente. Una sella è instabile anche se una direzione particolare porta all’equilibrio.
D<0 ⇒ λ₁λ₂<0
D>0, Δ>0 ⇒ λ₁,λ₂ ∈ ℝ
D>0, Δ<0 ⇒ λ=τ/2 ± i√(−Δ)/2
Per il sistema lineare omogeneo con D≠0: D<0 dà una sella. Con D>0 e Δ>0 abbiamo un nodo, attrattivo se τ<0 e repulsivo se τ>0. Con Δ<0 abbiamo una spirale attrattiva se τ<0, repulsiva se τ>0, un centro se τ=0. Con Δ=0 e autovalore non nullo abbiamo un nodo a radice doppia: il segno dell’autovalore decide attrazione o repulsione; gli autovettori ne precisano la geometria.
x′=x, y′=−y ⇒ x=x₀e^t, y=y₀e^(−t)
x′=−y, y′=x ⇒ x=x₀cos t−y₀sin t, y=x₀sin t+y₀cos t
Nel primo esempio solo x₀=0 permette di convergere all’origine: una perturbazione piccola in x basta per allontanarsi. Nel secondo x²+y² è costante: circonferenze antiorarie, non spirali. Traccia e determinante non indicano il verso di rotazione: invertire entrambi i segni delle equazioni inverte il moto ma lascia invariati τ e D.
7. Radici doppie e casi degeneri
x′=−x+y, y′=−y; (x₀,y₀)=(0,2)
y=2e^(−t)
x′+x=2e^(−t) ⇒ (e^t x)′=2
e^t x=2t ⇒ x=2t e^(−t)
L’autovalore −1 è doppio, ma c’è una sola direzione propria indipendente: y=0. Il fattore t ricompare, come nel secondo ordine. Sostituendo troviamo x′=2(1−t)e^(−t)=−x+y; il dato iniziale è rispettato. Non si possono inventare due autovettori quando ne esiste uno solo.
Se D=0 l’equilibrio non è isolato: nel sistema omogeneo tutti i vettori del nucleo di M sono equilibri. La stabilità richiede un esame ulteriore. Per x′=0, y′=−y l’origine è stabile ma non asintoticamente stabile. Per x′=y, y′=0, invece, y=y₀ e x=x₀+y₀t: piccole perturbazioni con y₀≠0 si allontanano.
8. Una molla diventa un sistema del primo ordine
m x″+c x′+k x=0
y=x′ ⇒ x′=y, y′=−(k/m)x−(c/m)y
M=[[0,1],[−k/m,−c/m]]
τ=−c/m; D=k/m
Non abbiamo cambiato il problema: abbiamo dato un nome alla velocità. Ora x è lo spostamento e y la velocità, con unità diverse. I due dati x(0),x′(0) diventano la coppia iniziale (x₀,y₀). Per m=1, k=4 e c=0,6 otteniamo x′=y e y′=−4x−0,6y: una spirale attrattiva. La figura nel piano mostra il rapporto fra posizione e velocità, non l’orbita fisica della massa nello spazio.
9. Costruire il modello prede-predatori
Chiamiamo x la densità delle prede e y quella dei predatori. Senza predatori le prede crescono con tasso αx; gli incontri, proporzionali a xy, sottraggono βxy prede. Senza prede i predatori diminuiscono con tasso γy; il nutrimento aggiunge δxy predatori. Con α,β,γ,δ positivi otteniamo:
x′=αx−βxy=x(α−βy)
y′=δxy−γy=y(δx−γ)
x′=0: x=0 ∨ y=α/β
y′=0: y=0 ∨ x=γ/δ
(x*,y*)=(0,0), (γ/δ,α/β)
Le prede aumentano sotto la retta y=α/β e diminuiscono sopra; i predatori aumentano a destra di x=γ/δ e diminuiscono a sinistra. In (2;0,6), con tutti i coefficienti uguali a 1, x′=0,8 e y′=0,6: inizialmente crescono entrambi. Il picco delle prede si ha attraversando y=1; il picco dei predatori attraversando x=1, in generale in un istante diverso.
Per dati positivi le densità rimangono positive: ad esempio x(t)=x₀ exp(∫(α−βy(s))ds). Gli assi sono invarianti; con y=0 le prede crescono esponenzialmente, con x=0 i predatori decadono. Il modello trascura stagioni, malattie, risorse limitate e discrezione delle popolazioni: è un modello didattico, non una previsione realistica.
10. Perché le orbite positive sono chiuse
H(x,y)=δx−γ ln x+βy−α ln y, x,y>0
dH/dt=(δ−γ/x)x′+(β−α/y)y′
=(δx−γ)(α−βy)+(βy−α)(δx−γ)=0
La derivata è zero perché i due prodotti sono opposti: H rimane costante lungo una soluzione. Le derivate seconde Hₓₓ=γ/x² e Hᵧᵧ=α/y² sono positive e Hₓᵧ=0: H ha un minimo stretto nell’equilibrio positivo. Inoltre tende a infinito avvicinandosi agli assi o all’infinito.
Ogni livello superiore al minimo è quindi una curva chiusa regolare attorno al minimo, contenuta in una regione positiva limitata. Il campo non si annulla su tale curva: la soluzione la percorre periodicamente. Questo giustifica il centro del modello non lineare e l’esistenza per ogni tempo dei moti positivi; non abbiamo semplicemente dedotto un’orbita chiusa da un disegno. Non c’è attrazione verso l’equilibrio: ogni dato iniziale conserva il proprio livello H. Il periodo dipende in generale dall’orbita.
Nei logaritmi si intendono valori di densità resi adimensionali tramite unità di riferimento fisse. Cambiare queste unità aggiunge una costante a H, non cambia la sua conservazione. Nel laboratorio i coefficienti e i valori sono didattici e scalati.
11. Linearizzare non significa risolvere tutto
Vicino a un equilibrio di un sistema non lineare, poniamo u=x−x*, v=y−y* e conserviamo i termini di primo grado. La matrice dei coefficienti è lo Jacobiano, formato dalle derivate parziali delle due funzioni. Per Lotka–Volterra:
J(x,y)=[[α−βy,−βx],[δy,δx−γ]]
J(γ/δ,α/β)=[[0,−βγ/δ],[δα/β,0]]
τ=0; D=αγ>0; λ=±i√(αγ)
Per un equilibrio iperbolico, cioè senza autovalori con parte reale zero, la linearizzazione determina il tipo locale: parte reale negativa per entrambi dà attrazione asintotica, segni opposti danno una sella. Con autovalori puramente immaginari non basta: per le prede-predatori è stato l’invariante a completare il ragionamento.
x′=−y+x(x²+y²), y′=x+y(x²+y²)
r²=x²+y² ⇒ 2rr′=2r⁴ ⇒ r′=r³ (r>0)
Quest’ultimo sistema ha all’origine la stessa linearizzazione del centro x′=−y, y′=x. Eppure ogni r iniziale positivo cresce: l’origine è instabile. Confondere un centro della linearizzazione con un centro del sistema originale sarebbe un errore.
12. Usare il laboratorio e controllare il computer
Scegli uno degli otto esempi, poi modifica i coefficienti o i dati iniziali. Il nome del caso è soltanto il punto di partenza: se cambi la matrice devi rileggere la classificazione effettiva. Nel piano, tocca un punto nei limiti ammessi per cambiare (x₀,y₀); gli stessi valori sono modificabili nei campi, anche senza usare il mouse.
Per i sistemi lineari si valuta analiticamente l’esponenziale della matrice, compresi i casi doppi. Per le prede-predatori si integra numericamente con Runge–Kutta del quarto ordine nelle variabili u=ln x, v=ln y. Le equazioni diventano u′=α−βe^v e v′=δe^u−γ: ricostruendo x=e^u, y=e^v evitiamo densità negative artificiali. Ciò non elimina l’errore numerico.
Il laboratorio esegue due integrazioni, con passo massimo h e h/2, mostra la seconda e confronta le coppie ai 601 tempi campionati. Registra anche la deriva di H. Riduci h e confronta nuovamente: né la vicinanza dei due calcoli né un H quasi costante certificano l’esattezza della soluzione o del periodo. In particolare un errore di fase può esistere anche su una curva di livello corretta.
Procedura di studio: 1) definisci quantità, unità e dominio; 2) scrivi entrambe le equazioni e i dati iniziali; 3) trova gli equilibri risolvendo simultaneamente f=g=0; 4) calcola nullcline e segni; 5) risolvi o classifica quando possibile; 6) controlla equazioni, dati e invarianti; 7) usa il grafico per formulare domande, non per sostituire le prove.
Esercizi: prova prima di aprire
1. Risolvi x′=−x, y′=−2y con (x₀,y₀)=(2,3).
Mostra la soluzione ragionata
x=2e^(−t), y=3e^(−2t). Le costanti sono i valori iniziali. Eliminando t: y=3x²/4, x>0; il moto va verso l’origine.
2. Il punto (2,0) è un equilibrio di x′=−2x+y, y′=x−2y?
Mostra la soluzione ragionata
No: (x′,y′)=(−4,2), non (0,0). Le nullcline sono y=2x e y=x/2; si intersecano solo nell’origine.
3. Calcola gli autovalori di M=[[-2,1],[1,-2]].
Mostra la soluzione ragionata
τ=−4, D=3, Δ=16−12=4. Quindi λ=(−4±2)/2: −1 e −3. Entrambi negativi: nodo asintoticamente stabile.
4. Una traiettoria che converge basta per dichiarare stabile una sella?
Mostra la soluzione ragionata
No. Per x′=x, y′=−y i dati con x₀=0 convergono, ma qualsiasi x₀≠0 produce x=x₀e^t che si allontana. La stabilità riguarda tutte le perturbazioni sufficientemente piccole.
5. Per x′=−y, y′=x e (x₀,y₀)=(2,0), trova moto e periodo.
Mostra la soluzione ragionata
x=2cos t, y=2sin t; periodo 2π. x²+y²=4: cerchio antiorario. Distanza dall’origine costante, quindi il centro non è attrattivo.
6. Risolvi il caso a radice doppia x′=−x+y, y′=−y con (0,2).
Mostra la soluzione ragionata
Prima y=2e^(−t). Poi (e^t x)′=2: integrando e usando x₀=0, x=2t e^(−t). Il termine t nasce dall’integrazione, non da una costante arbitraria aggiunta.
7. Trasforma x″+0,6x′+4x=0 in un sistema.
Mostra la soluzione ragionata
Poni y=x′: x′=y e y′=−4x−0,6y. τ=−0,6, D=4 e Δ=0,36−16<0: spirale attrattiva. y è velocità, non una seconda posizione.
8. Trova gli equilibri per α=2, β=1, γ=3, δ=2.
Mostra la soluzione ragionata
Risolvere insieme x(2−y)=0 e y(2x−3)=0 dà (0,0) e (3/2,2). Una sola nullclina non basta: ogni equilibrio deve annullare entrambe le derivate.
9. Con coefficienti 1, che succede inizialmente in (2;0,6)?
Mostra la soluzione ragionata
x′=2(1−0,6)=0,8 e y′=0,6(2−1)=0,6. Entrambi crescono; il vettore punta in alto e a destra. Non significa che continueranno a crescere per sempre.
10. L’equilibrio positivo di Lotka–Volterra attira tutte le orbite positive?
Mostra la soluzione ragionata
No: H è costante lungo ogni orbita e ha un minimo stretto all’equilibrio. Un’orbita su un livello superiore non può scendere al minimo. Le orbite positive non stazionarie sono periodiche, non spirali attrattive.
11. Due autovalori puramente immaginari provano sempre un centro non lineare?
Mostra la soluzione ragionata
No. Il sistema x′=−y+x(x²+y²), y′=x+y(x²+y²) ha quella linearizzazione, ma r′=r³>0. Servono termini non lineari, invarianti o altri argomenti: il solo Jacobiano non decide.
12. Un H numerico quasi costante garantisce la correttezza del periodo?
Mostra la soluzione ragionata
No: si può percorrere la curva giusta con un tempo sbagliato. Confronta passi diversi, dati iniziali e derivate oltre alla deriva di H. Il laboratorio mostra indicatori campionati, non una prova o una certificazione dell’errore.
Prima: equazioni del secondo ordine · Indice del percorso